Detectar las esquinas internas
Introduzca el número de esquinas interiores, no el de cuadrados, en findChessboardCorners o findChessboardCornersSB. Todo el patrón debe estar enfocado y visible.
Tableros de ajedrez según plano para calibración de cámaras y estéreo. Especifique conjuntamente el paso físico y el número de esquinas interiores.
Solicitar cotizaciónVer especificaciones técnicas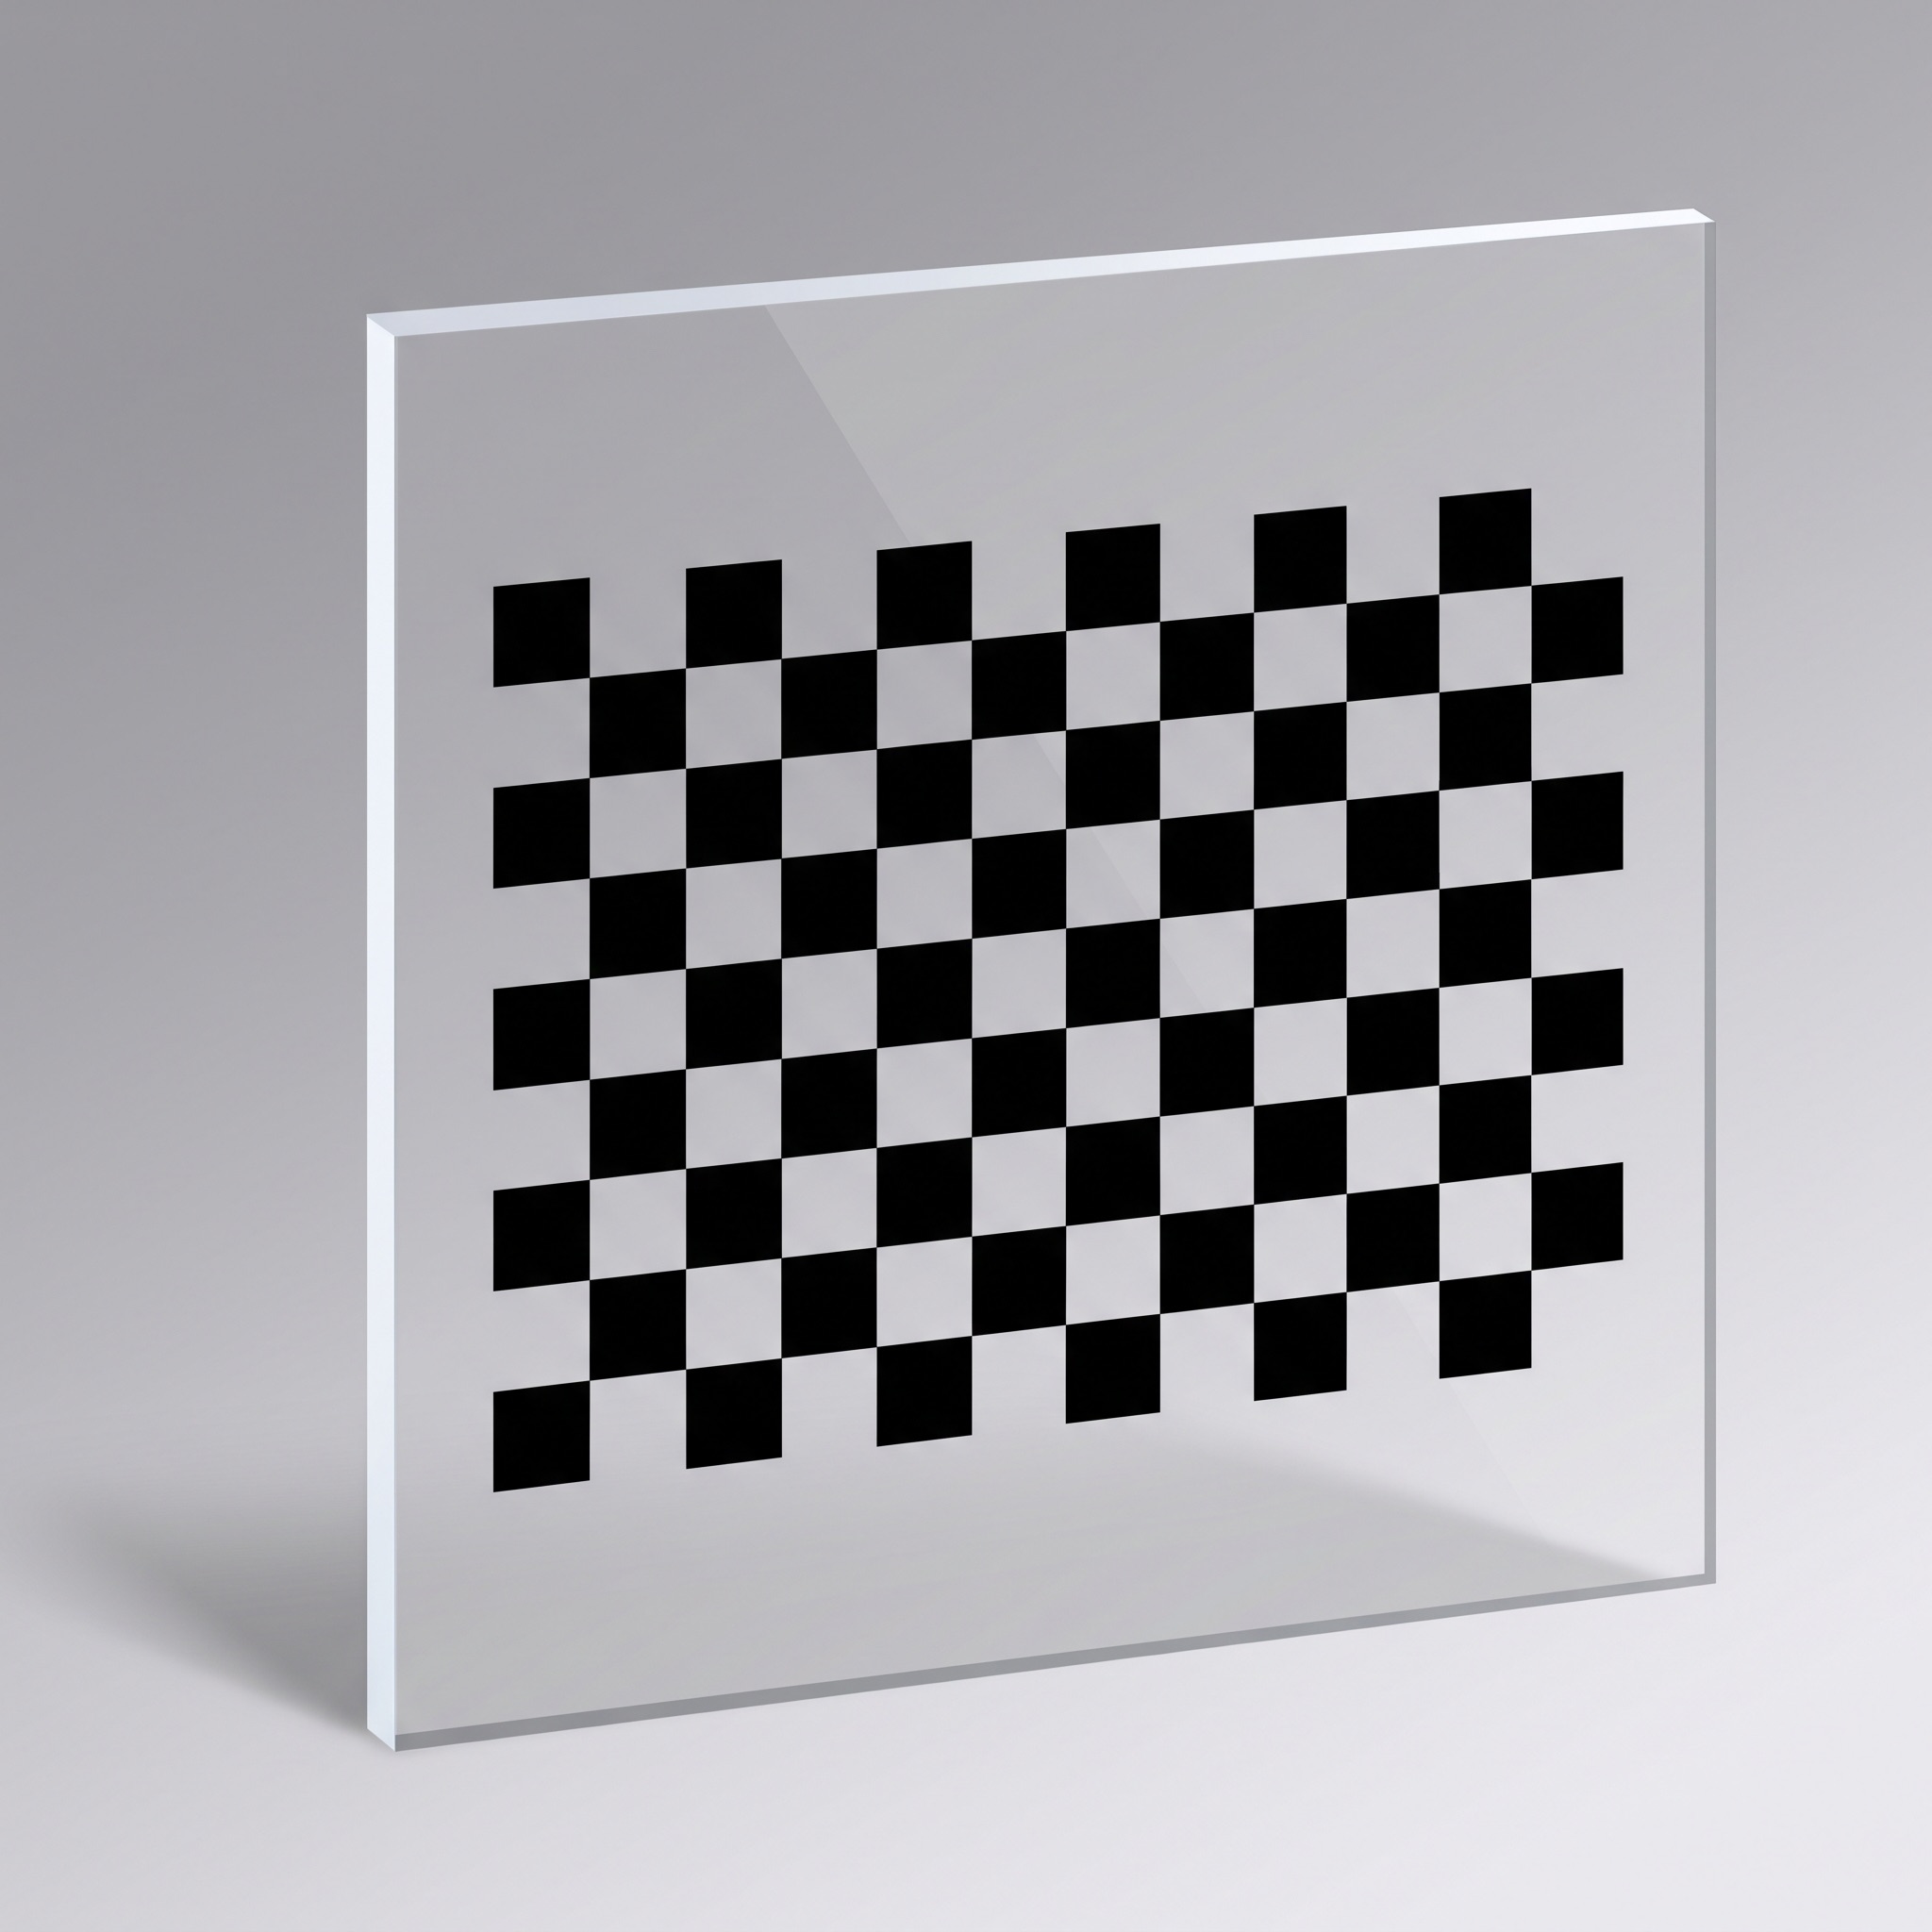
Un damero de calibración de dameros de ajedrez OpenCV es un damero de control físico cuya geometría de esquina coincide con el flujo de trabajo de calibración OpenCV elegido. La placa proporciona coordenadas de referencia; el software calcula los parámetros de cámara de las vistas capturadas.
Adapte el tablero físico al detector de esquinas de OpenCV y a la definición de coordenadas. Indique versión de la biblioteca, detector y patternSize previsto antes de aprobar el diseño.
| patternSize | Para la detección estándar del damero: esquinas interiores por fila y columna |
|---|---|
| Campo físico | Tamaño cuadrado medido y unidades utilizadas para puntos de objeto |
| Flujo de trabajo | Confirme las fronteras, polaridad y requisitos de detector juntos |
No. ChArUco requiere un damero y diseño de marcadores, diccionario y configuración de software que coincida.
Proporcione el recuento interior, tamaño cuadrado y configuración del detector. Un damero convencional no incluye los marcadores codificados necesarios para una tabla ChArUco.
OpenCV identifica las intersecciones interiores del patrón de cuadrados alternos. Una placa de 10 columnas por 7 filas de cuadrados tiene 9 columnas por 6 filas de esquinas interiores. Este recuento corresponde al patternSize del detector; el paso físico de los cuadrados define la escala de las coordenadas del objeto.
Un tablero de ajedrez no requiere un archivo específico de descripción del patrón, pero el plano, el paso medido y el modelo del software deben corresponder a la misma revisión del tablero.
esquinas internas
patternSize (9, 6)esquinas internas
patternSize (11, 8)La junta suministra coordenadas físicas. Los suministros de imagen detectan esquinas. La calibración sólo tiene sentido cuando ambos usan la misma geometría y orden de puntos.
Introduzca el número de esquinas interiores, no el de cuadrados, en findChessboardCorners o findChessboardCornersSB. Todo el patrón debe estar enfocado y visible.
Con el detector clásico, cornerSubPix refina las posiciones detectadas mediante los gradientes locales. El detector SB devuelve posiciones subpíxel directamente. Revise el orden y las vistas fallidas antes de calibrar.
Genere las coordenadas del objeto plano a partir del paso medido de los cuadrados y utilice calibrateCamera. Examine los residuos de reproyección de las distintas vistas y valide el modelo a la distancia de trabajo prevista.
Establezca la distancia física entre esquinas interiores adyacentes. El modelo del software debe utilizar la misma unidad y el mismo paso.
Un damero con 10 × 7 plazas tiene 9 × 6 esquinas internas. Grabar columna y orden de fila con el dibujo.
Mantenga toda la retícula visible en ambas cámaras durante la calibración estéreo. Deje un margen libre y elija la polaridad según la iluminación.
Elija vidrio, cerámica o película según iluminación, tamaño de placa y estabilidad dimensional. Especifique el lado del patrón y la dirección de visualización.
calibrateCamera estima las distancias focales, el punto principal, los coeficientes de distorsión y una pose para cada vista. Los términos radiales describen efectos como la distorsión del barril o del acerico; los términos tangenciales representan otro componente del desplazamiento de la imagen. Elija términos de distorsión adicionales solo cuando la lente y las observaciones admitan un modelo más complejo.
Para stereoCalibrate, ambas cámaras observan la misma placa completa en varias posiciones y orientaciones. La rotación y traslación relativas obtenidas permiten rectificar las imágenes y estimar profundidad. La placa debe permanecer en el campo de visión común; su paso físico determina la escala.
OpenCV admite tanto tableros de ajedrez como cuadrículas circulares simétricas o asimétricas. Los tableros de ajedrez utilizan esquinas internas; las cuadrículas circulares utilizan centros de puntos detectados. Compare su estabilidad de detección bajo el enfoque real, la iluminación y el campo de visión en lugar de suponer que una geometría es siempre más precisa.
El vidrio, la cerámica y la película son opciones de fabricación distintas. Seleccione patrón, sustrato y requisitos de inspección en el plano aprobado.
Silica fundida o vidrio de soda-lime con un patrón de cartón fotolitográfico.
| Substrate | Silica fundida / vidrio soda-lime |
|---|---|
| Proceso | Fotolitografía |
| Tolerancia de ancho de línea | a la inspección del tamaño de las funciones acordada |
| Ancho de característica mínima | Función mínima revisada para el proceso seleccionado |
| Exactitud de característica y global | ±1 µm |
| Transmisión del área clara | >95% a 550 nm |
| Acabado de cromo | Amarillo, de baja reflexión azul o cromo brillante |
| Densidad óptica | Amarillo cromo OD 3; cromo azul OD 5 |
| Espesor de vidrio | 1, 1.6, 2.3 o 3 mm (±0.2 mm) |
| Espesor de vidrio de gran formato | 4.8 mm para el formato 500 × 500 mm |
| Tamaño del proyecto | Dimensiones y campo útil según plano |
| Tolerancia en línea al máximo formato | Tolerancia esquemática revisada para el formato seleccionado |
| Ampliación de la sílice fusionada | <5.0 × 10⁻⁷/K a 20–200°C |
| Reflexión cromada de baja reflexión | <13.4% a 550 nm; <1.8% a 650 nm; <2.67% a 750 nm |
| Suelo superficial | <0.55 µm para longitudes <50 mm; <2 µm para longitudes <100 mm; <5 µm para longitudes >100 mm |
| Espesor del recubrimiento de cromo | 120 ±5 nm (1200 ±50 Å) |
| Espesor superficial | <0.025 µm |
| respaldo blanco opcional | Recubrimiento 40 µm; ancho mínimo de característica 10 µm |
| Forma escénica | Cuadrado |
| Polaridad del patrón | Plazas opacas o cuadrados claros, según la polaridad del arte |
Cerámica opaca con patrón de ajedrez en cromo mate o brillante para imagen por reflexión.
| Substrate | Zirconia o cerámica de aluminio |
|---|---|
| Proceso | Fotolitografía |
| Tolerancia de ancho de línea | a la inspección del tamaño de las funciones acordada |
| Opciones de patrón | cromo mate en cerámica mate; cromo brillante en cerámica brillante |
| Ancho de característica mínima | 4 µm mate; 2 µm brillante |
| Exactitud de característica | ±2 µm |
| Precisión del proyecto | ±0.05 mm |
| Espesor cerámico | 1 mm (±0.1 mm), 2 mm o 3 mm (±0.1 mm) |
| Tamaño del proyecto | 2 × 2 mm hasta 228 × 228 mm |
| Tolerancia de tamaño fijo | ±0.1 mm al mínimo y máximo formatos |
| Planitud | <30 µm bajo 100 mm; <60 µm bajo 200 mm |
| Recubrimiento de cromo | Cromo mate o cromo brillante |
| Espesor de cromo | 120 ±5 nm (1200 ±50 Å) |
| Espesor superficial | 0.2–0.7 µm |
| Ampliación térmica | <6.7 × 10⁻⁶/K a 40–400°C |
| Reflejo de cromo mate | <12.88% a 550 nm; <10.62% a 650 nm; <12.23% a 750 nm |
| Reflectancia de cromo brillante | <9.56% a 550 nm; <1.89% a 650 nm; <11.168% a 750 nm |
| Densidad | ≥3.66 g/cm³ |
| Hardness Rockwell | ≥80 HRA |
| Protección opcional | La capa protectora superior al patrón de cromo |
| Opciones de borde y orificio | Esbozo de corte láser, agujero, chamfer o bisel |
| Polaridad del patrón | Plazas oscuras o ligeras en una superficie cerámica opaca; uso reflejado luz |
| Acabado y forma | Mate o brillante; cortes cuadrados, elípticos o definidos por dibujo |
Película fotográfica fina con patrón de ajedrez para montajes de luz transmitida de mayor tamaño.
| Proceso | Litografía fotográfica |
|---|---|
| Aplicación | Pruebas funcionales transmisibles o retroiluminadas |
| Ancho de característica mínima | 10 o 30 µm |
| Exactitud de característica | ±10 µm |
| Espesor de película | 0.18 mm (±0.01 mm) |
| Cambio dimensional relacionado con la temperatura | 10 µm por °C por metro |
| Respuesta ambiental | Las dimensiones cinematográficas también responden a la humedad; temperatura de control y humedad relativa durante la medición coordinada |
| Emulsión | Halido de plata, aproximadamente 2 μm |
| Transmisión del área clara | >90% en 400–700 nm |
| Densidad óptica | OD >4 en negro sólido; la densidad de grayscale se puede especificar |
| Formato máximo | 0,71 × 0,81 m a 10 μm de ancho mínimo; 1,68 × 3,5 m a 30 μm |
| Tolerancia de formato máximo | ±0.1 mm para ambos formatos máximos |
| Patrón y corte | Grayscale negro, grayscale o sinusoidal; recta, cortada por láser o contorno perforado |
El aluminio rígido es una opción para patrones de mayor tamaño utilizados con luz reflejada. Defina geometría, acabado superficial, dimensiones y tolerancias en el plano.
Calibración de cámara y objetivoEstimar parámetros focales, distorsión principal de puntos y lentes de las opiniones tomadas en diferentes posiciones y inclinaciones.
Stereo y visión 3DImagen de la misma tabla completa en ambas cámaras para estimar su pose relativa antes de la rectificación y medición de profundidad.
Medición industrialUtilice el modelo de cámara calibrada para relacionar las mediciones de imagen a un plano definido u otra limitación de profundidad conocida.
Robotica y fotogrametríaUtilice las observaciones de objetivos en la estimación de las poses de cámara, calibración de mano o flujos de trabajo de reconstrucción multivista.
Ángulo ancho y óptica endoscópicaCaracterizar la distorsión para cámaras de vigilancia, endoscopios y otras lentes cuando el campo de calibración y el tamaño del objetivo son adecuados.
Sistemas de imágenes e investigaciónProfilación de lentes de soporte, alineación multicamara, imágenes UAV e instrumentos de laboratorio que utilizan cámaras para la medición.
Cuenta las esquinas interiores en orden de columnas y filas. Un tablero de 10 × 7 cuadrados tiene patternSize (9, 6).
Sí. OpenCV dispone de findCirclesGrid para patrones de círculos simétricos y asimétricos. Elija el detector adecuado al patrón real; ninguno es siempre más preciso en todas las configuraciones.
El flujo clásico findChessboardCorners suele continuar con cornerSubPix. Otra opción, findChessboardCornersSB, devuelve coordenadas subpíxel directamente. Pruebe ambos con imágenes del montaje real.
Compruebe el número de esquinas interiores y el orden de filas, la visibilidad de toda la placa, el enfoque, los reflejos y el contraste. Un margen alrededor del patrón activo puede ayudar al detector a separarlo del fondo.
No hay conteo universal. Captura las inclinaciones variadas, posiciones de imagen y distancias de trabajo, luego evalúa los residuales por visión y error de medición independiente.
calibrateCamera devuelve el error RMS global de reproyección en píxeles. Examine también los residuos de cada vista y las mediciones independientes: un error global bajo no demuestra por sí solo la exactitud dimensional.
Indique el paso, el número de esquinas interiores, las dimensiones, el sustrato, el modo de iluminación, la cara del patrón y la revisión del plano. Especifique por separado las tolerancias de inspección.
Comparta el plano, el paso, el número de esquinas interiores, las dimensiones, el modo de iluminación y el sustrato requerido.
Solicitar cotizaciónAlgunas páginas de productos y contenido técnico solo están disponibles en inglés. Los enlaces marcados EN abren una página en inglés.