Dianas de calibración de rejilla circular compatibles con HALCON
Placas de calibración de círculos fabricadas según un patrón definido y su archivo de descripción correspondiente para los flujos de calibración de cámaras con HALCON.
Comentar su planoVer especificaciones técnicas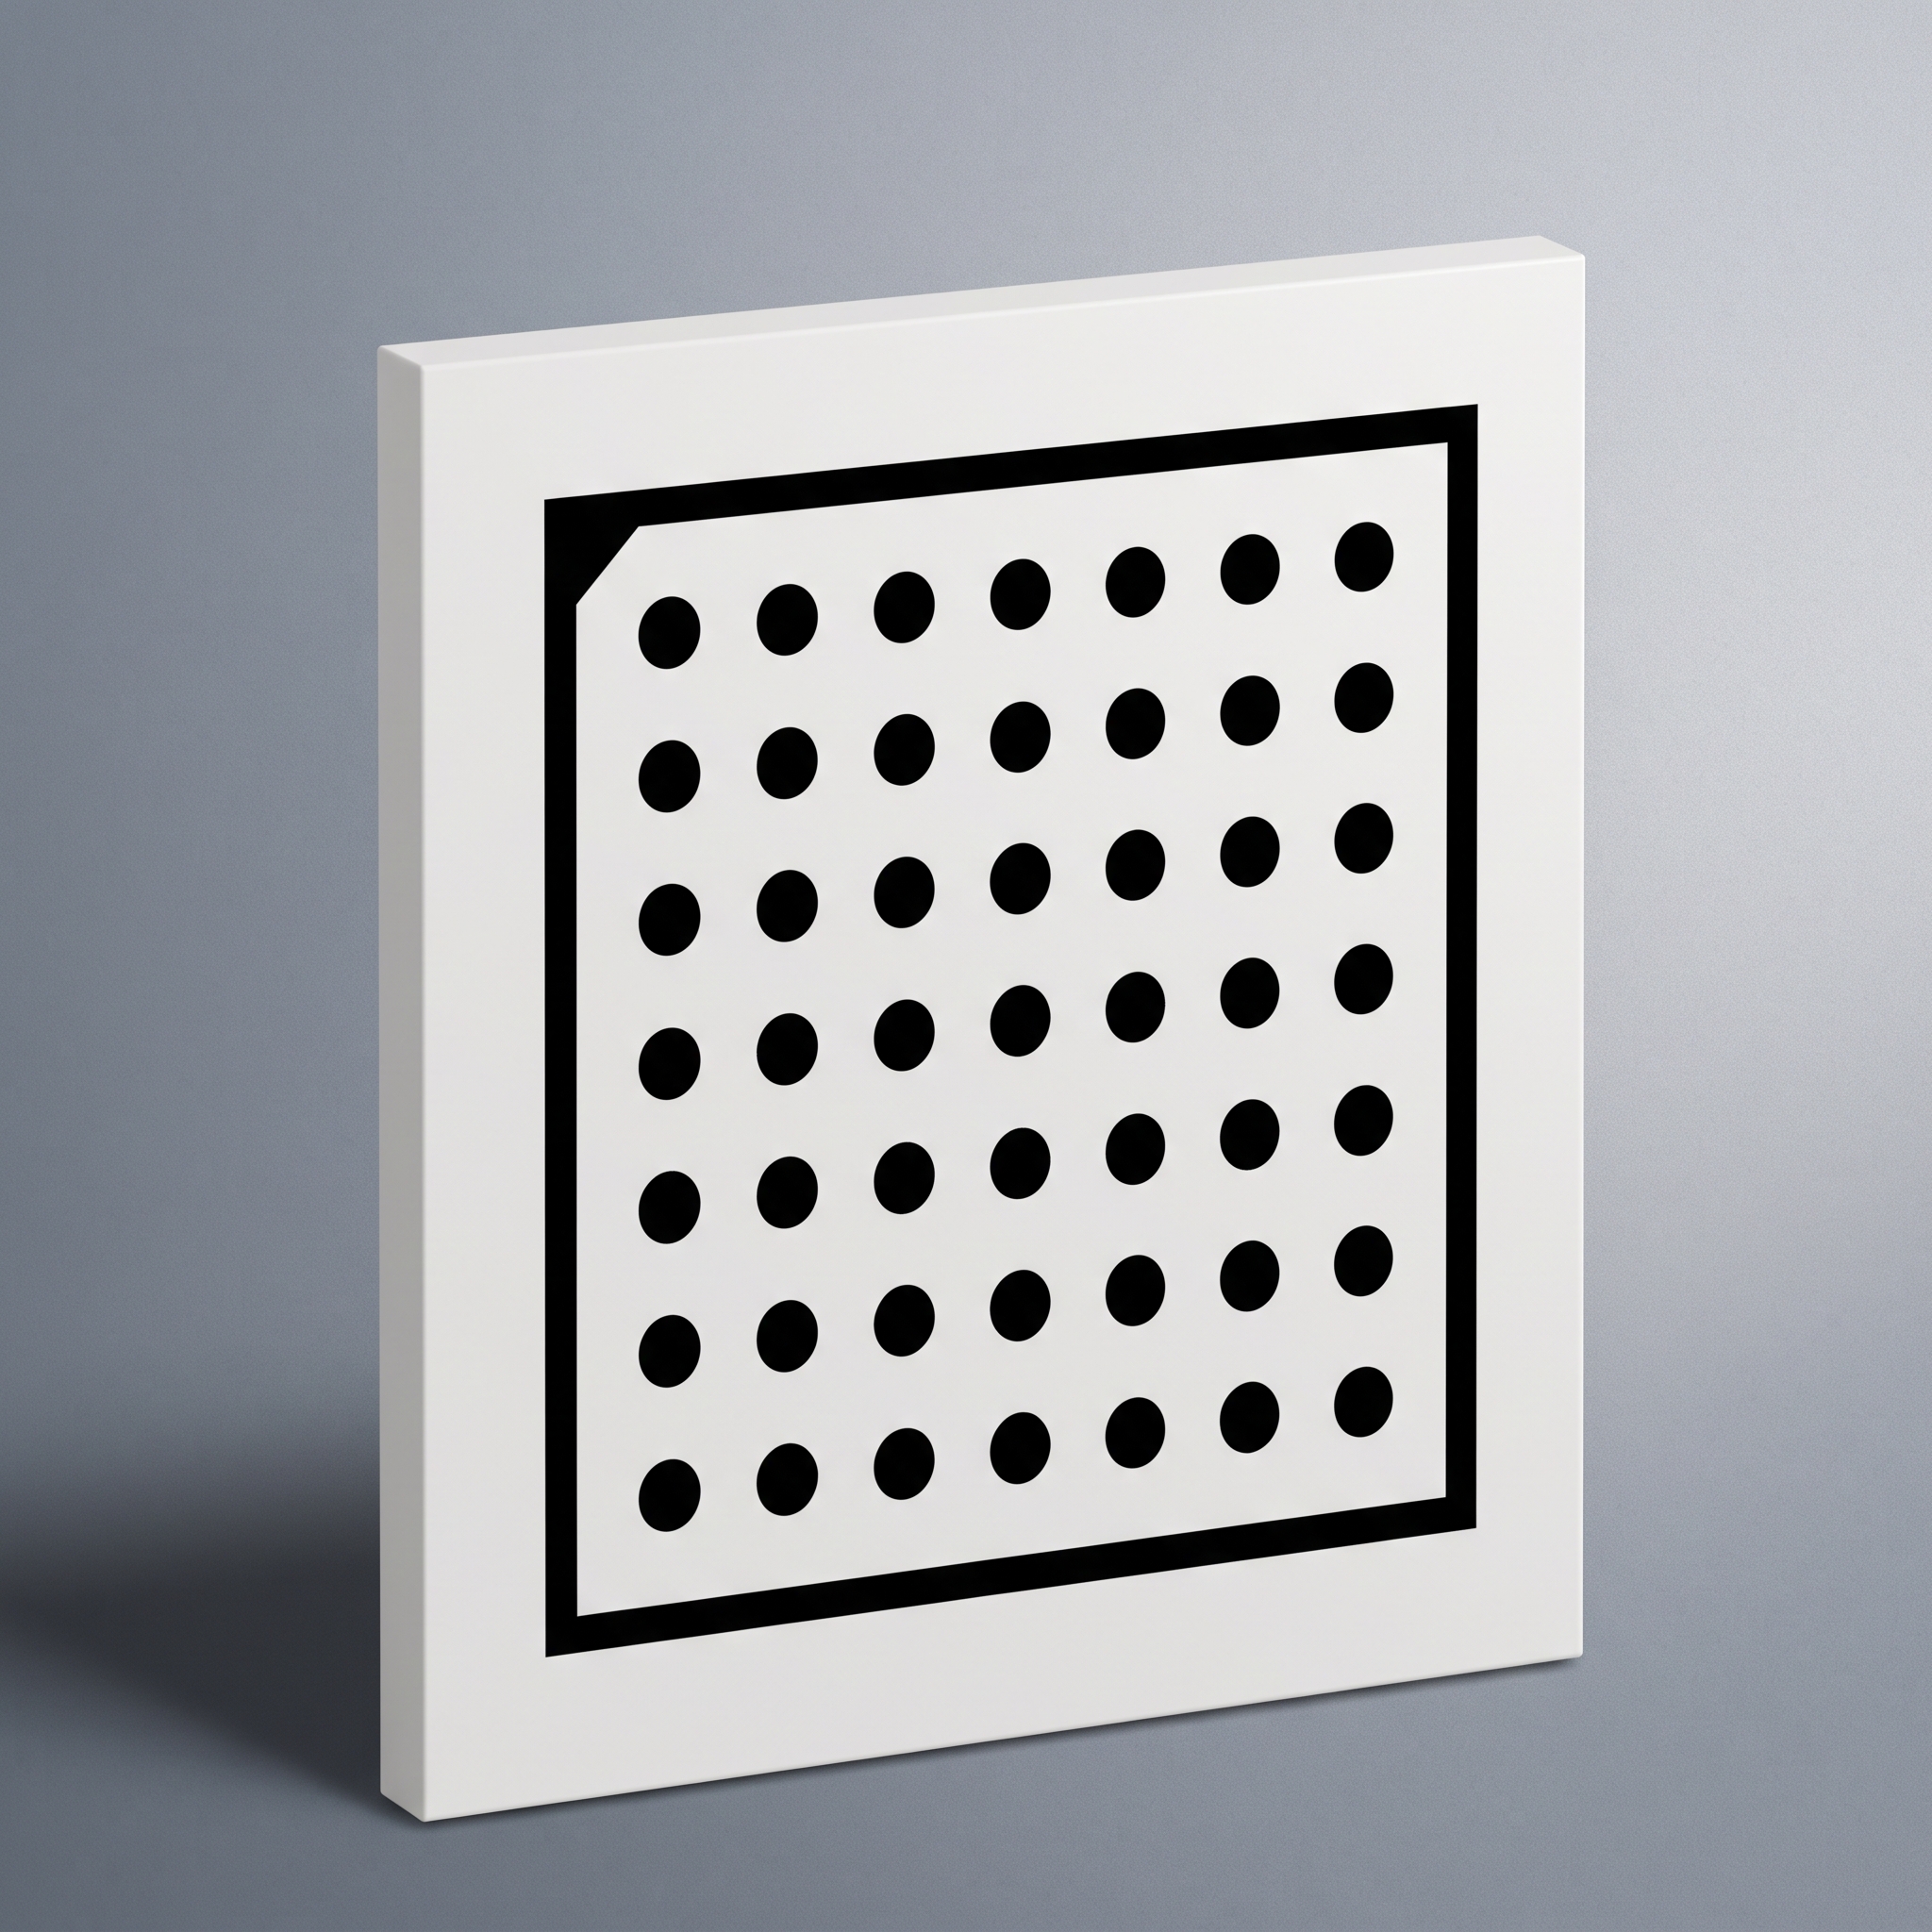
Geometría circular y coordenadas
Una placa de calibración compatible con HALCON combina una geometría definida de círculo-grid con la información de referencia esperada por el procedimiento de calibración HALCON seleccionado. Las características del buscador y el descriptor objeto de calibración deben corresponder a la placa física.
La compatibilidad depende de la geometría exacta, las marcas del buscador, la versión HALCON y el flujo de trabajo de calibración. Confirme el patrón físico y el descriptor juntos.
| Flujo del descriptor | En los flujos documentados, create_caltab utiliza .cpd y gen_caltab utiliza .descr. |
|---|---|
| Datos del patrón | Diámetro, paso, disposición, marcas de orientación y coordenadas |
| Alcance de entrega | Acorde el archivo requerido, unidades y muestra de validación antes de ordenar |
¿Cualquier rejilla circular es automáticamente compatible con HALCON?
No. Coincide con la placa al operador y descriptor HALCON seleccionados, y valide la detección usando las condiciones de imagen previstas.
Confirme la versión de software, el operador y el formato descriptor. Combinar sólo las dimensiones externas de otra placa de calibración no establece la compatibilidad del software.
Un patrón conocido para calibración de cámara
Este objetivo coloca características circulares en coordenadas físicas definidas. HALCON detecta sus posiciones de imagen en múltiples vistas y las relaciona con la geometría objetivo para estimar los parámetros y la pose de la cámara. La geometría de la placa, las condiciones de adquisición de imágenes y la descripción del objeto de calibración coincidente afectan el resultado.
HALCON es software de MVTec. Este es un objetivo hecho de forma independiente especificado para la interoperabilidad, no un producto fabricado o respaldado por MVTec.
See other dot-array targetsCómo funciona la calibración
Detectar el patrón
HALCON localiza el objeto de calibración y registra puntos de imagen observados. Contraste, enfoque, tamaño de punto y el fiducial debe seguir siendo detectable en cada pose prevista.
Coordenadas físicas
La descripción del objeto de calibración proporciona la geometría física utilizada para interpretar los puntos detectados. Un archivo de una placa diferente o revisión del arte no es intercambiable.
Resolver y verificar
Tras adquirir varias vistas útiles, calibrate_cameras estima el modelo de cámara seleccionado. Revise los residuos y valide el resultado frente a una medición independiente.
El flujo habitual utiliza create_calib_data, set_calib_data_cam_param, set_calib_data_calib_object, find_calib_object y calibrate_cameras. Seleccione los operadores y el modelo de cámara adecuados para la versión instalada de HALCON.
Archivo de patrón y descripción
Una cuadrícula de círculo sólo es útil para el software cuando su geometría y orientación física se pueden combinar con el modelo digital.
| Rejilla circular | Diámetro de punto, paso entre centros X/Y, filas, columnas y coordenadas |
|---|---|
| Función de orientación | Geometría de esquina o fiducial coincide con el modelo de calibración-objeto |
| Polaridad del patrón | Puntos oscuros en un campo de luz o puntos claros en un campo opaco, según iluminación |
| Datos de descripción | Un archivo .descr que coincide con el patrón terminado, dimensiones y revisión |
| Sustrato y esbozo | Vidrio, cerámica o película; contorno y patrón definidos |
Una rejilla regular necesita un origen definido y orden de fila. Un arreglo asimétrico o hexagonal necesita su propio modelo de coordenadas y la configuración del detector. Un marcador de esquina puede romper la ambigüedad rotacional, pero su forma y ubicación deben coincidir con la descripción seleccionada del objeto de calibración.
Los puntos oscuros sobre fondo claro son adecuados para iluminación reflejada. Los puntos transparentes sobre fondo opaco permiten trabajar por transmisión si el propio sustrato transmite luz. Una abertura en el cromo sobre cerámica opaca no se convierte en una abertura transmisiva.
Rejillas circulares y dameros
Ambas geometrías pueden apoyar la localización de puntos de imagen subpixel. Elija el patrón que el flujo de trabajo HALCON previsto detecta fiablemente bajo el objetivo, iluminación y punto de vista real.
| Consideración | Rejilla circular | Damero |
|---|---|---|
| Función de referencia | Centros de círculo | esquinas internas |
| Detector de coincidencia | Detección de círculos con la orden de punto prevista | Detección de esquina con el recuento interior esperado |
| Orientación | Un diseño fiducial o asimétrico puede resolver el orden de punto | La orientación de la Junta y el orden de esquina deben establecerse mediante el flujo de trabajo |
| Condiciones de imagen | Los límites de puntos, muestreo y contraste afectan la estimación del centro | Agudización de la esquina, muestreo y contraste afectan la estimación de la esquina |
En una vista oblicua, un círculo se proyecta como una elipse, cuyo centro medido puede diferir de la proyección del centro físico del círculo. Considere el ángulo de cámara y el modelo de calibración al evaluar la precisión de posición.
Especificaciones técnicas
Las configuraciones de vidrio, cerámica y cine se enumeran a continuación. Sus figuras describen diferentes opciones de material y proceso; use el dibujo aprobado para definir la combinación seleccionada.
Objetivo de cristal
Silica fundida o vidrio de soda-lime con un patrón de punto fotolitográfico.
| Substrate | Silica fundida / vidrio soda-lime |
|---|---|
| Proceso | Fotolitografía |
| Tolerancia de ancho de línea | a la inspección del tamaño de las funciones acordada |
| Ancho de característica mínima | Función mínima revisada para el proceso seleccionado |
| Exactitud de característica y global | ±1 µm |
| Transmisión del área clara | >95% a 550 nm |
| Acabado de cromo | Amarillo, de baja reflexión azul o cromo brillante |
| Densidad óptica | Amarillo cromo OD 3; cromo azul OD 5 |
| Espesor de vidrio | 1, 1.6, 2.3 o 3 mm (±0.2 mm) |
| Espesor de vidrio de gran formato | 4.8 mm para el formato 500 × 500 mm |
| Tamaño del proyecto | Dimensiones y campo útil según plano |
| Tolerancia en línea al máximo formato | Tolerancia esquemática revisada para el formato seleccionado |
| Ampliación de la sílice fusionada | <5.0 × 10⁻⁷/K a 20–200°C |
| Reflexión cromada de baja reflexión | <13.4% a 550 nm; <1.8% a 650 nm; <2.67% a 750 nm |
| Suelo superficial | <0.55 µm para longitudes <50 mm; <2 µm para longitudes <100 mm; <5 µm para longitudes >100 mm |
| Espesor del recubrimiento de cromo | 120 ±5 nm (1200 ±50 Å) |
| Espesor superficial | <0.025 µm |
| respaldo blanco opcional | Recubrimiento 40 µm; ancho mínimo de característica 10 µm |
| Forma escénica | Cuadrado |
| Polaridad del patrón | Puntos opacos o puntos claros |
Diana cerámica
Placas de cerámica opaca con patrones de cromo mate o brillante para imagen por reflexión.
La cerámica es opaca y se utiliza con luz reflejada. No puede formar una placa de puntos transparentes retroiluminada.
| Substrate | Zirconia o cerámica de aluminio |
|---|---|
| Proceso | Fotolitografía |
| Tolerancia de ancho de línea | a la inspección del tamaño de las funciones acordada |
| Opciones de patrón | cromo mate en cerámica mate; cromo brillante en cerámica brillante |
| Ancho de característica mínima | 4 µm mate; 2 µm brillante |
| Exactitud de característica | ±2 µm |
| Precisión del proyecto | ±0.05 mm |
| Espesor cerámico | 1 mm (±0.1 mm), 2 mm o 3 mm (±0.1 mm) |
| Tamaño del proyecto | 2 × 2 mm hasta 228 × 228 mm |
| Tolerancia de tamaño fijo | ±0.1 mm al mínimo y máximo formatos |
| Planitud | <30 µm bajo 100 mm; <60 µm bajo 200 mm |
| Recubrimiento de cromo | Cromo mate o cromo brillante |
| Espesor de cromo | 120 ±5 nm (1200 ±50 Å) |
| Espesor superficial | 0.2–0.7 µm |
| Ampliación térmica | <6.7 × 10⁻⁶/K a 40–400°C |
| Reflejo de cromo mate | <12.88% a 550 nm; <10.62% a 650 nm; <12.23% a 750 nm |
| Reflectancia de cromo brillante | <9.56% a 550 nm; <1.89% a 650 nm; <11.168% a 750 nm |
| Densidad | ≥3.66 g/cm³ |
| Hardness Rockwell | ≥80 HRA |
| Protección opcional | La capa protectora superior al patrón de cromo |
| Opciones de borde y orificio | Esbozo de corte láser, agujero, chamfer o bisel |
| Polaridad del patrón | Características claras o oscuras bajo iluminación reflejada |
| Acabado y forma | Mate o brillante; cortes cuadrados, elípticos o definidos por dibujo |
Blanco de película fotográfica
Un formato delgado y ligero para patrones más grandes donde se controlan las condiciones de montaje y ambiente.
| Proceso | Litografía fotográfica |
|---|---|
| Aplicación | Pruebas funcionales transmisibles o retroiluminadas |
| Ancho de característica mínima | 10 o 30 µm |
| Exactitud de característica | ±10 µm |
| Espesor de película | 0.18 mm (±0.01 mm) |
| Cambio dimensional relacionado con la temperatura | 10 µm por °C por metro |
| Respuesta ambiental | Las dimensiones cinematográficas también responden a la humedad; temperatura de control y humedad relativa durante la medición coordinada |
| Emulsión | Halido de plata, aproximadamente 2 μm |
| Transmisión del área clara | >90% en 400–700 nm |
| Densidad óptica | OD >4 en negro sólido; la densidad de grayscale se puede especificar |
| Formato máximo | 0,71 × 0,81 m a 10 μm de ancho mínimo; 1,68 × 3,5 m a 30 μm |
| Tolerancia de formato máximo | ±0.1 mm para ambos formatos máximos |
| Patrón y corte | Grayscale negro, grayscale o sinusoidal; recta, cortada por láser o contorno perforado |
También pueden especificarse por plano placas de aluminio o fibra de carbono para instalaciones reflectivas o de gran formato. La geometría y los criterios de aceptación deben definirse para la construcción seleccionada.
Donde se utiliza
Metrología de visión de máquinaUtilice coordenadas conocidas del patrón para estimar la geometría de la cámara antes de la inspección dimensional o la medición de imagen a coordenadas reales.
Guía de robot y calibración de manoCombine las observaciones de objetivos con poses de robot grabado para establecer la relación entre cámara y robot; el objetivo por sí solo no lo determina.
Sistemas multicamara y estéreoUtilice las observaciones de cada cámara para estimar sus poses relativas y apoyar la coordinación de registro o costura de imagen.
Corrección de la distorsiónDistribuir puntos detectables en todo el campo de trabajo para ajustar y comprobar el modelo de distorsión elegido para la imagen de gran angular o telecéntrico.
Definir la placa y el archivo juntos
Comparta la configuración de la cámara y el plano del patrón antes de elegir el paso, el tamaño y el sustrato. Si cambian las posiciones de los puntos o las marcas de referencia, también deben actualizarse los datos descriptivos correspondientes.
GeometríaDiámetro, paso, número de puntos, margen y dimensiones de los fiduciales.
ÓpticaReflexión o transmisión, polaridad del patrón, longitud de onda de trabajo y cara de observación.
EntregaRevisión del patrón, datos de descripción y registro de inspección acordado.
Preguntas frecuentes
¿Qué hace compatible con HALCON a esta diana?
La cuadrícula de puntos físicos, las marcas de orientación y la descripción del objeto de calibración deben estar de acuerdo con el modelo HALCON y la configuración de la cámara. La imagen del producto por sí sola no puede establecer la compatibilidad.
¿Por qué el archivo .descr tiene que coincidir con el plato?
Define la geometría física del objeto de calibración utilizada con los puntos detectados en la imagen. Un paso, una disposición de marcadores o una revisión diferentes pueden producir un resultado aparentemente válido pero incorrecto.
¿Qué operación HALCON detecta la diana?
find_calib_object detecta el objeto de calibración y almacena las observaciones en el modelo de datos. calibrate_cameras calcula después los parámetros de cámara a partir de observaciones adecuadas.
¿Los puntos son siempre más exactos que las esquinas del damero?
No. Ambos pueden proporcionar ubicaciones de imagen subpixel en condiciones adecuadas. Compare la geometría de destino real, muestreo de cámara, iluminación y detector en lugar de asumir un patrón siempre es mejor.
¿Qué sustrato se adapta a la iluminación?
El vidrio o la película pueden incorporar patrones transmisivos para iluminación posterior. La cerámica opaca se utiliza con luz reflejada. La elección también depende del formato, el montaje y la estabilidad de las coordenadas.
¿Se puede personalizar el patrón?
Sí. La geometría de los puntos, los fiduciales, la polaridad, el material y el contorno siguen el plano aprobado. Los datos de descripción correspondientes deben generarse o verificarse para el diseño final.
Comparte tu configuración de calibración
Envíe el dibujo, el campo de la cámara, la versión HALCON, los requisitos de substrato y perfil de la descripción para que el objetivo físico y el modelo de software puedan ser revisados juntos.
Solicitar cotizacióndianas de calibración relacionados
Blancos de calibración de matriz de puntosObjetivos de la matriz de puntos negativosENBlancos de calibración de tablero de ajedrezGuías técnicas para este producto
Capacidades de fabricación
Algunas páginas de productos y contenido técnico solo están disponibles en inglés. Los enlaces marcados EN abren una página en inglés.