내각 검출
findChessboardCorners 또는 findChessboardCornersSB에는 사각형 수가 아닌 내부 코너 수를 전달하세요. 전체 패턴이 선명하게 보여야 합니다.
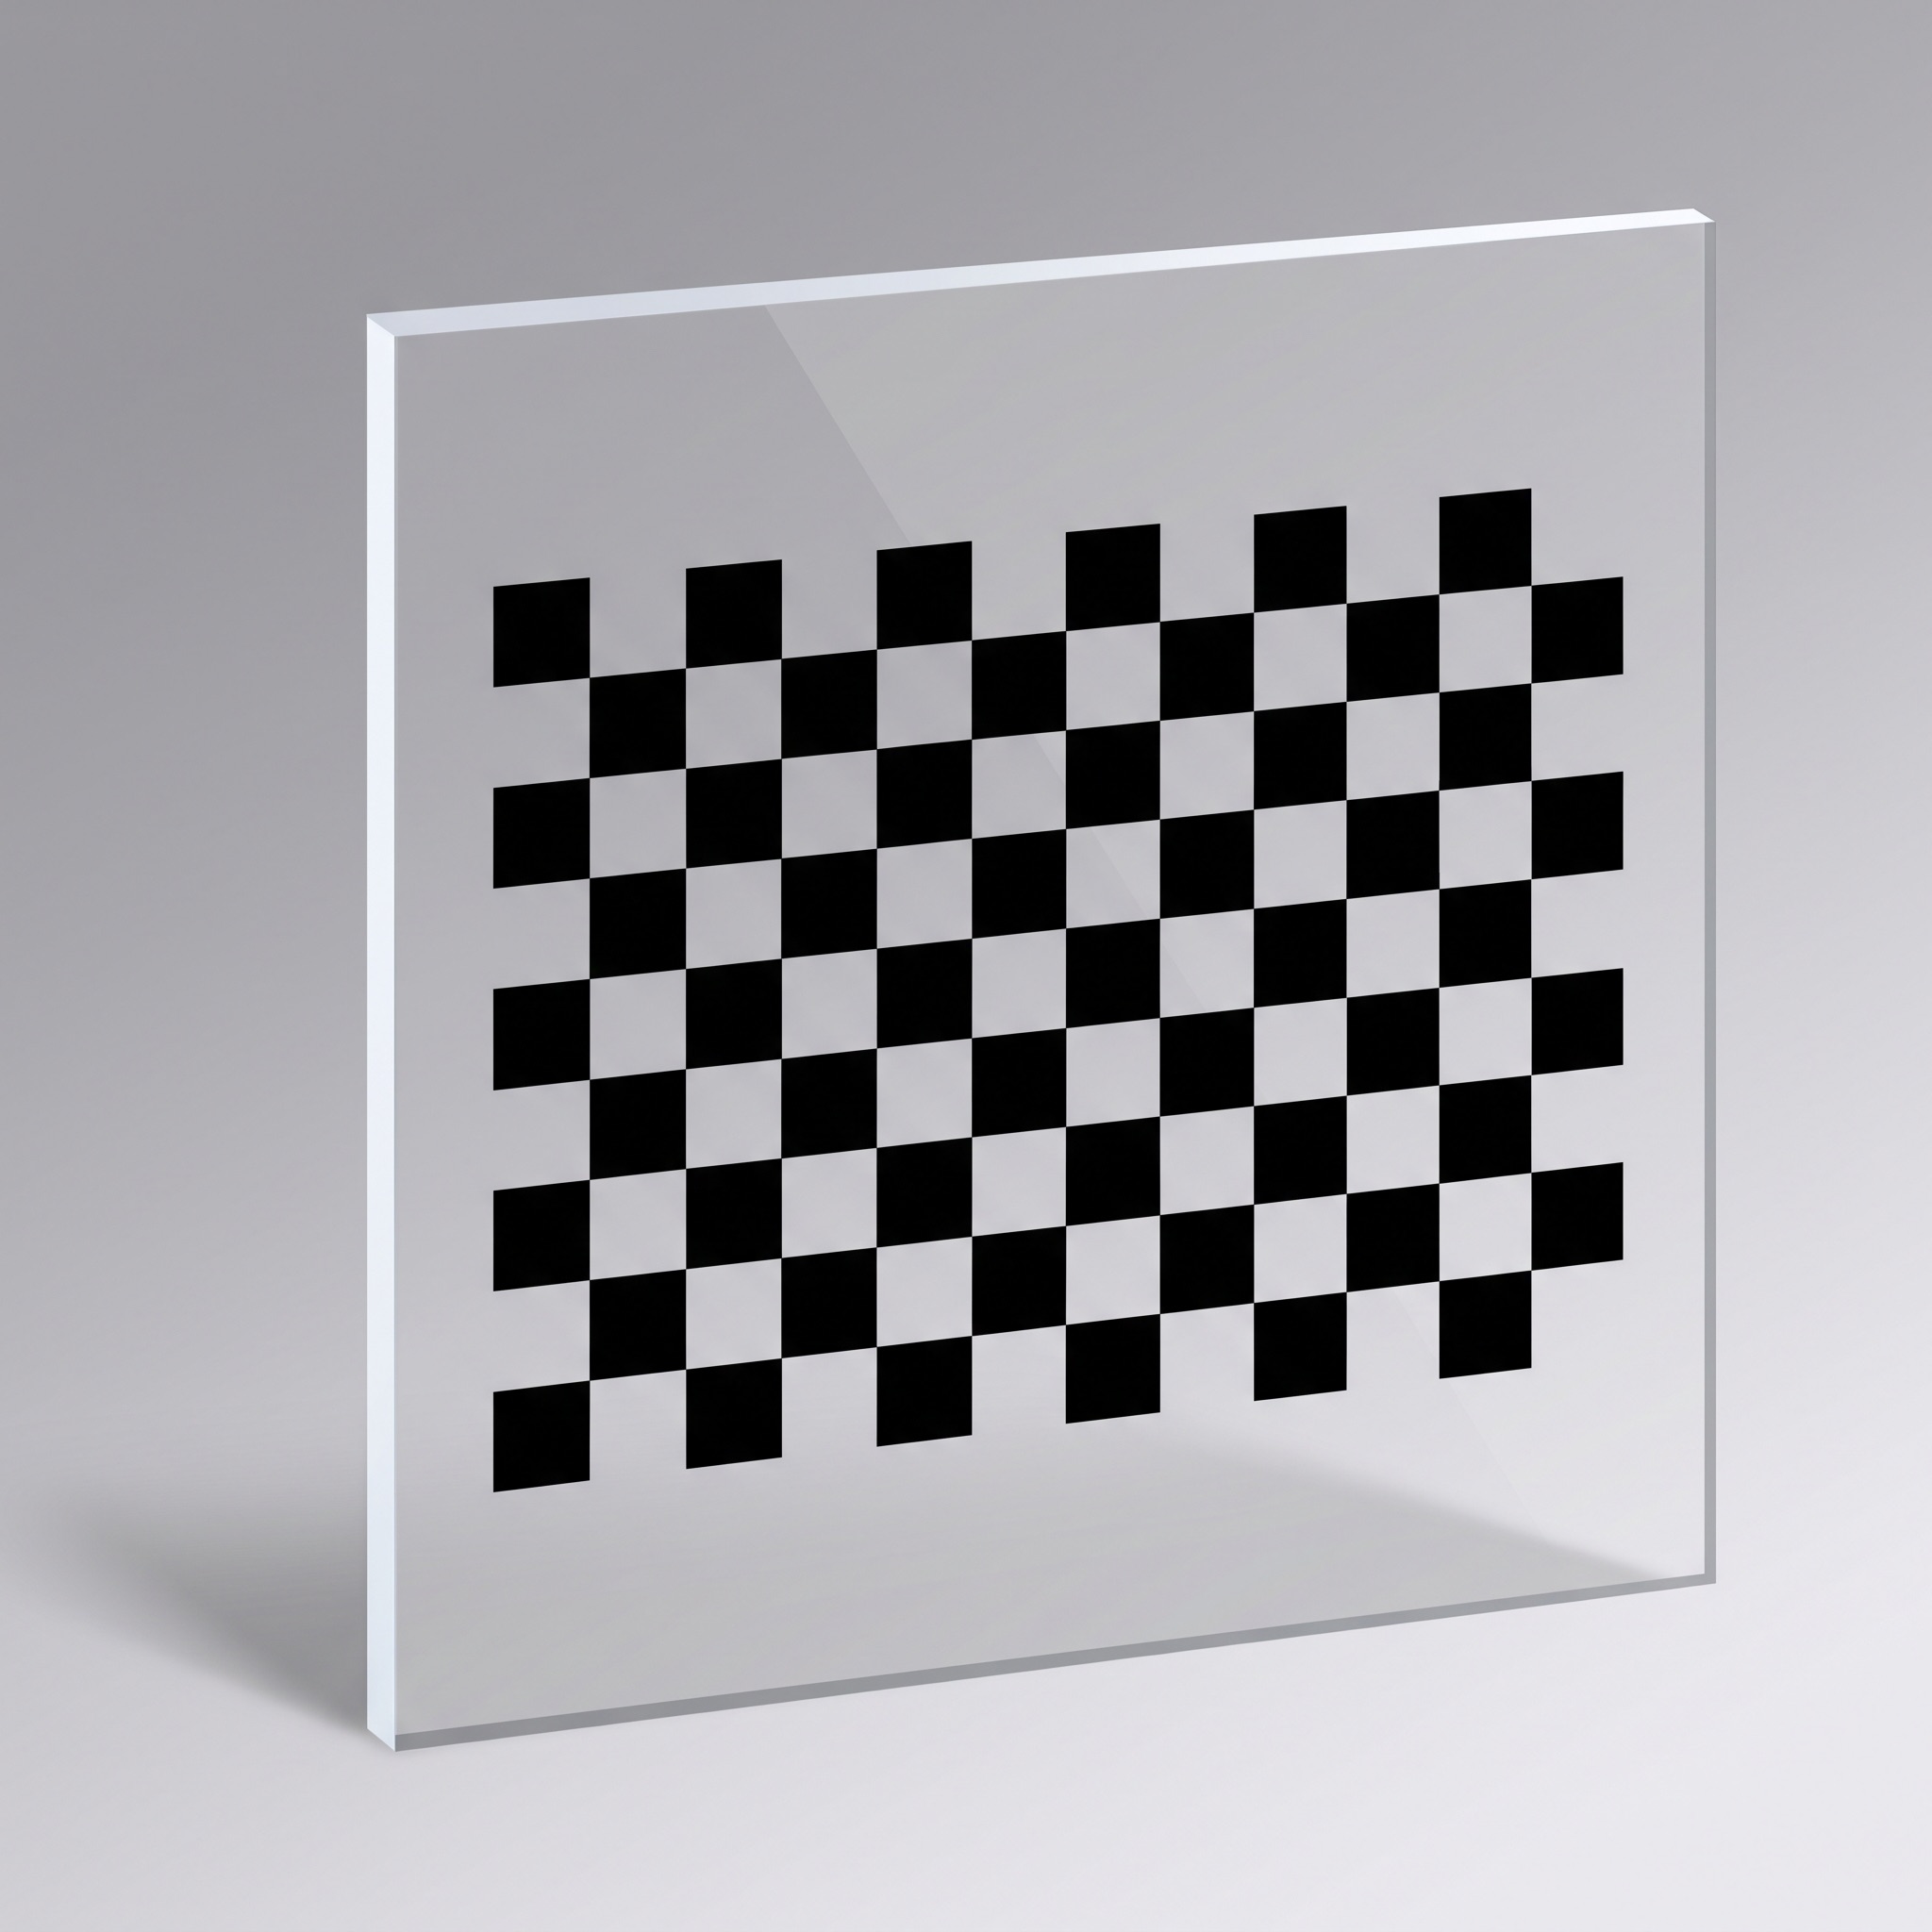
OpenCV 체스보드 교정판은 선택한 OpenCV 교정 절차와 코너 형상이 일치하는 실제 체커보드입니다. 판은 기준 좌표를 제공하며 소프트웨어는 촬영한 여러 시점 영상에서 카메라 파라미터를 추정합니다.
실제 보드를 OpenCV 코너 검출기 및 좌표 정의에 맞추세요. 도안 승인 전에 라이브러리 버전, 검출기 및 예상 patternSize를 제공하세요.
| patternSize | 표준 체스보드 검출: 행과 열별 내부 코너 수 |
|---|---|
| 물리적 피치 | 물체 점에 사용하는 측정된 사각형 크기와 단위 |
| 워크플로 | 보드 외곽 여백, 명암 극성, 검출 알고리즘의 요구 사항을 함께 확인하세요 |
아니요. ChArUco에는 특정한 체스보드와 마커의 조합, 마커 사전, 이에 맞는 소프트웨어 설정이 필요합니다.
내부 코너 수, 사각형 크기 및 검출 설정을 제공하세요. 일반 체스보드에는 ChArUco 보드에 필요한 코드 마커가 포함되지 않습니다.
OpenCV는 명암이 교차하는 사각형 패턴의 내부 교점을 검출합니다. 10열×7행의 사각형으로 구성된 보드에는 9열×6행의 내부 코너가 있습니다. 이 수를 검출기의 patternSize로 지정하며, 실제 사각형 피치가 물체 좌표의 길이 기준을 정합니다.
체커보드에는 별도의 패턴 설명 파일이 필요하지 않지만 도면, 측정 피치 및 소프트웨어 모델은 동일한 보드 개정 버전을 기준으로 해야 합니다.
내부 코너
patternSize (9, 6)내부 코너
patternSize (11, 8)이사회는 물리적 좌표를 공급합니다. 이미지는 구석을 검출했습니다. Calibration은 동일한 기하학 및 점 순서를 둘 다 사용할 때만 감명합니다.
findChessboardCorners 또는 findChessboardCornersSB에는 사각형 수가 아닌 내부 코너 수를 전달하세요. 전체 패턴이 선명하게 보여야 합니다.
기존 검출기에서는 cornerSubPix가 국부 영상 기울기로 검출 위치를 정밀화합니다. SB 검출기는 서브픽셀 위치를 직접 반환합니다. 교정 전에 점 순서와 검출 실패 영상을 확인하세요.
측정한 사각형 피치로 평면 물체 좌표를 생성한 후 calibrateCamera를 사용하세요. 각 영상의 재투영 잔차를 확인하고, 실제 작업 거리에서 모델을 검증하세요.
인접 내부 코너 사이의 실제 거리를 설정하세요. 소프트웨어 모델도 동일한 측정 단위와 피치를 사용해야 합니다.
10 × 7 평방이있는 보드에는 9 × 6 내부 코너가 있습니다. 기록 열 및 행 순서 그림.
스테레오 시스템 교정 시 두 카메라 모두에서 전체 격자가 보여야 합니다. 충분한 여백을 두고 조명 방식에 맞는 패턴 극성을 선택하세요.
조명, 판 크기 및 치수 안정성에 따라 유리, 세라믹 또는 필름을 선택하십시오. 본 측과 보기 방향을 지정하십시오.
calibrateCamera는 초점 거리, 주요 지점, 왜곡 계수 및 각 뷰에 대한 포즈를 추정합니다. 방사형 용어는 배럴 또는 핀쿠션 왜곡과 같은 효과를 설명합니다. 접선 용어는 이미지 변위의 또 다른 구성 요소를 설명합니다. 렌즈와 관찰이 더 복잡한 모델을 지원하는 경우에만 추가 왜곡 용어를 선택하십시오.
stereoCalibrate에서는 두 카메라가 여러 자세에서 동일한 보드 전체를 관찰합니다. 계산된 상대 회전과 이동은 영상 정렬과 깊이 추정에 사용됩니다. 보드는 두 카메라의 공통 시야 안에 있어야 하며, 실제 사각형 피치가 길이의 기준이 됩니다.
OpenCV는 체커보드와 대칭 또는 비대칭 원 그리드를 모두 지원합니다. 체커보드는 내부 모서리를 사용하고 원 그리드는 감지된 점 중심을 사용합니다. 하나의 기하학이 항상 더 정확하다고 가정하는 대신 실제 초점, 조명 및 시야 아래에서 감지 안정성을 비교하십시오.
유리, 세라믹 및 필름은 서로 다른 제조 옵션입니다. 승인 도면에서 패턴, 기판 및 검사 요구사항을 선택하세요.
포토리소그래피 체커보드 패턴이 있는 용융 실리카 또는 소다석회 유리.
| 기판 | 용융 실리카 / 소다석회 유리 |
|---|---|
| 공정 | 포토리소그래피 |
| 선폭 공차 | 합의된 형상 치수 검사 기준 |
| 최소한도 특징 폭 | 선택된 프로세스에 대한 최소 특징 |
| 피처 및 전체 정확도 | ±1 µm |
| 투명 영역 투과율 | 550 nm에서 >95% |
| 크롬 마감 | 황색, 낮은 반사 파랑 또는 밝은 크롬 |
| 광학 밀도 | 황색 크롬 OD 3; 파란 크롬 OD 5 |
| 유리 두께 | 1, 1.6, 2.3 또는 3 mm(±0.2 mm) |
| 대형 유리 두께 | 500 × 500 mm 포맷의 경우 4.8 mm |
| 외형 치수 | 도면에 따른 치수 및 유효 필드 |
| 최대 크기에서의 외형 공차 | 선택한 크기에 대한 외형 공차 검토 |
| 용융 실리카 열팽창 | 20–200°C에서 <5.0 × 10⁻⁷/K |
| 낮은 반사 크롬 반사율 | 550 nm에서 <13.4%; 650 nm에서 <1.8%; 750 nm에서 <2.67% |
| 지상 편평함 | 길이 <50 mm: <0.55 µm; 길이 <100 mm: <2 µm; 길이 >100 mm: <5 µm |
| 크롬 코팅 두께 | 120 ±5 nm (1200 ±50 Å) |
| 표면 거칠기 | <0.025 µm |
| 선택적인 백색 역행 | 코팅 40 µm; 최소 피처 폭 10 µm |
| 외형 형상 | 정사각 |
| 패턴 극성 | Opaque 사각 또는 명확한 사각, 삽화 극성에 따라 |
반사광 촬영용 무광 또는 광택 크롬 체커보드 패턴이 있는 불투명 세라믹입니다.
| 기판 | Zirconia 또는 반토 세라믹 |
|---|---|
| 공정 | 포토리소그래피 |
| 선폭 공차 | 합의된 형상 치수 검사 기준 |
| 패턴 옵션 | 매트 세라믹에 광택이 없는 크롬; 광택 있는 세라믹에 밝은 크롬 |
| 최소한도 특징 폭 | 4 µm 무광; 2 µm 유광 |
| 피처 정확도 | ±2 µm |
| 외형 정확도 | ±0.05 mm |
| 세라믹 두께 | 1 mm(±0.1 mm), 2 mm 또는 3 mm(±0.1 mm) |
| 외형 치수 | 2 × 2 mm 최대 228 × 228 mm |
| 외형 치수 공차 | 최소 및 최대 형식의 ±0.1 mm |
| 평면도 | 100 mm 미만 <30 µm; 200 mm 미만 <60 µm |
| 크롬 코팅 | 광택이 없는 크롬 또는 밝은 크롬 |
| 크롬 두께 | 120 ±5 nm (1200 ±50 Å) |
| 표면 거칠기 | 0.2–0.7 µm |
| 열 팽창 | 40–400°C에서 <6.7 × 10⁻⁶/K |
| 광택이 없는 크롬 반사 | 550 nm에서 <12.88%; 650 nm에서 <10.62%; 750 nm에서 <12.23% |
| 브라이트 크롬 반사율 | 550 nm에서 <9.56%; 650 nm에서 <1.89%; 750 nm에서 <11.168% |
| 밀도 | ≥3.66 g/cm³ |
| 록웰 경도 | ≥80 HRA |
| 옵션 보호 | 크롬 패턴 위 얇은 보호 층 |
| 에지 및 구멍 옵션 | 레이저 커트 개요, 구멍, chamfer 또는 베벨 |
| 패턴 극성 | 불투명 세라믹 표면의 밝고 어두운 사각형. 반사광으로 사용합니다. |
| 표면 마감 및 형상 | 광택이 없는; 사각, 타원형 또는 그림 정의 배기판 |
대형 투과광 구성용 체커보드 패턴을 형성한 얇은 사진 필름입니다.
| 공정 | 포토그래픽 필름 lithography |
|---|---|
| 응용 | Transmitted 빛 또는 backlit 기능적인 테스트 |
| 최소한도 특징 폭 | 10 또는 30 µm |
| 피처 정확도 | ±10 µm |
| 필름 두께 | 0.18 mm (±0.01 mm) |
| 온도에 따른 치수 변화 | 10 µm/°C/m |
| 환경 응답 | 필름 치수는 습도에도 영향을 받습니다. 좌표 측정 중에는 온도와 상대 습도를 관리하세요. |
| 에멀전 | 은 할로겐, 대략 2 μm |
| 투명 영역 투과율 | 400–700 nm 구간에서 >90% |
| 광학 밀도 | 단단한 검정에 있는 OD >4; 회색 조밀도는 지정될 수 있습니다 |
| 최대 형식 | 0.71 × 0.81 m에서 10 μm 최소 폭; 1.68 × 3.5 m 30 μm |
| 최대 크기 공차 | 최대 형식의 ±0.1 mm |
| 패턴 및 절단 | 검정, 회색 스케일 또는 sinusoidal 회색 스케일; 똑바른, 레이저 커트 또는 관통되는 outline |
대형 반사광 타깃에는 강성이 있는 알루미늄도 선택할 수 있습니다. 사각형 형상, 표면 마감, 치수 및 공차를 도면에 정의하세요.
카메라 및 렌즈 교정예상 초점 매개 변수, 주요 지점 및 렌즈는 다른 위치와 기울기에서 촬영 한 레이아웃에서 찡그림.
스테레오 교정과 3D 시각이미지 두 카메라에서 동일한 전체 보드는 수정 및 깊이 측정 전에 상대적 인 pose를 추정합니다.
산업 측정캘리브레이션 카메라 모델을 사용하여 정의 된 평면 또는 다른 알려진 깊이 제약으로 이미지 측정을 재구성합니다.
로봇 및 photogrammetry타깃 관측값을 카메라 자세 추정, 핸드아이 교정 또는 다중 시점 재구성에 사용합니다.
광각과 endoscopic 광학교정 시야와 타깃 크기가 적절할 때 감시 카메라, 내시경 및 기타 렌즈의 왜곡을 평가할 수 있습니다.
화상 및 연구 시스템지원 렌즈 프로파일링, 멀티 카메라 정렬, UAV 이미징 및 측정용 카메라를 사용하는 실험실 도구.
내부 코너 수를 열, 행 순서로 지정합니다. 10 × 7개 사각형 보드의 patternSize는 (9, 6)입니다.
네. OpenCV의 findCirclesGrid는 대칭 및 비대칭 원 패턴을 지원합니다. 실제 타깃에 맞는 검출기를 선택하세요. 어느 패턴도 모든 구성에서 항상 더 정확한 것은 아닙니다.
기존 findChessboardCorners 다음에는 보통 cornerSubPix를 사용합니다. findChessboardCornersSB는 서브픽셀 좌표를 직접 반환하는 다른 선택지입니다. 실제 구성에서 촬영한 영상으로 두 방법을 시험하세요.
내부 코너 수와 행 순서, 보드 전체의 가시성, 초점, 반사, 대비를 확인하세요. 유효 패턴 주위의 여백은 검출 알고리즘이 배경과 패턴을 구분하는 데 도움이 됩니다.
보편적 인 수 없습니다. 다양한 틸트, 이미지 위치 및 작업 거리를 캡처 한 다음 per-view 잔여 및 독립적 인 측정 오류를 평가합니다.
calibrateCamera는 픽셀 단위의 전체 RMS 재투영 오차를 반환합니다. 각 영상의 잔차와 독립적인 측정 결과도 확인하세요. 전체 오차가 작다는 것만으로 치수 정확도가 보장되지는 않습니다.
격자 피치, 내부 코너 수, 판 치수, 기판 재료, 조명 방식, 패턴 면 및 도면 개정 번호를 보내 주세요. 검사 공차는 별도로 명시하세요.
일부 제품 상세 및 기술 페이지는 영어로만 제공됩니다. EN 표시가 있는 링크는 영어 페이지로 연결됩니다.