内角を検出
findChessboardCornersまたはfindChessboardCornersSBには、マス数ではなく内部コーナー数を渡します。パターン全体を鮮明に見える状態にしてください。
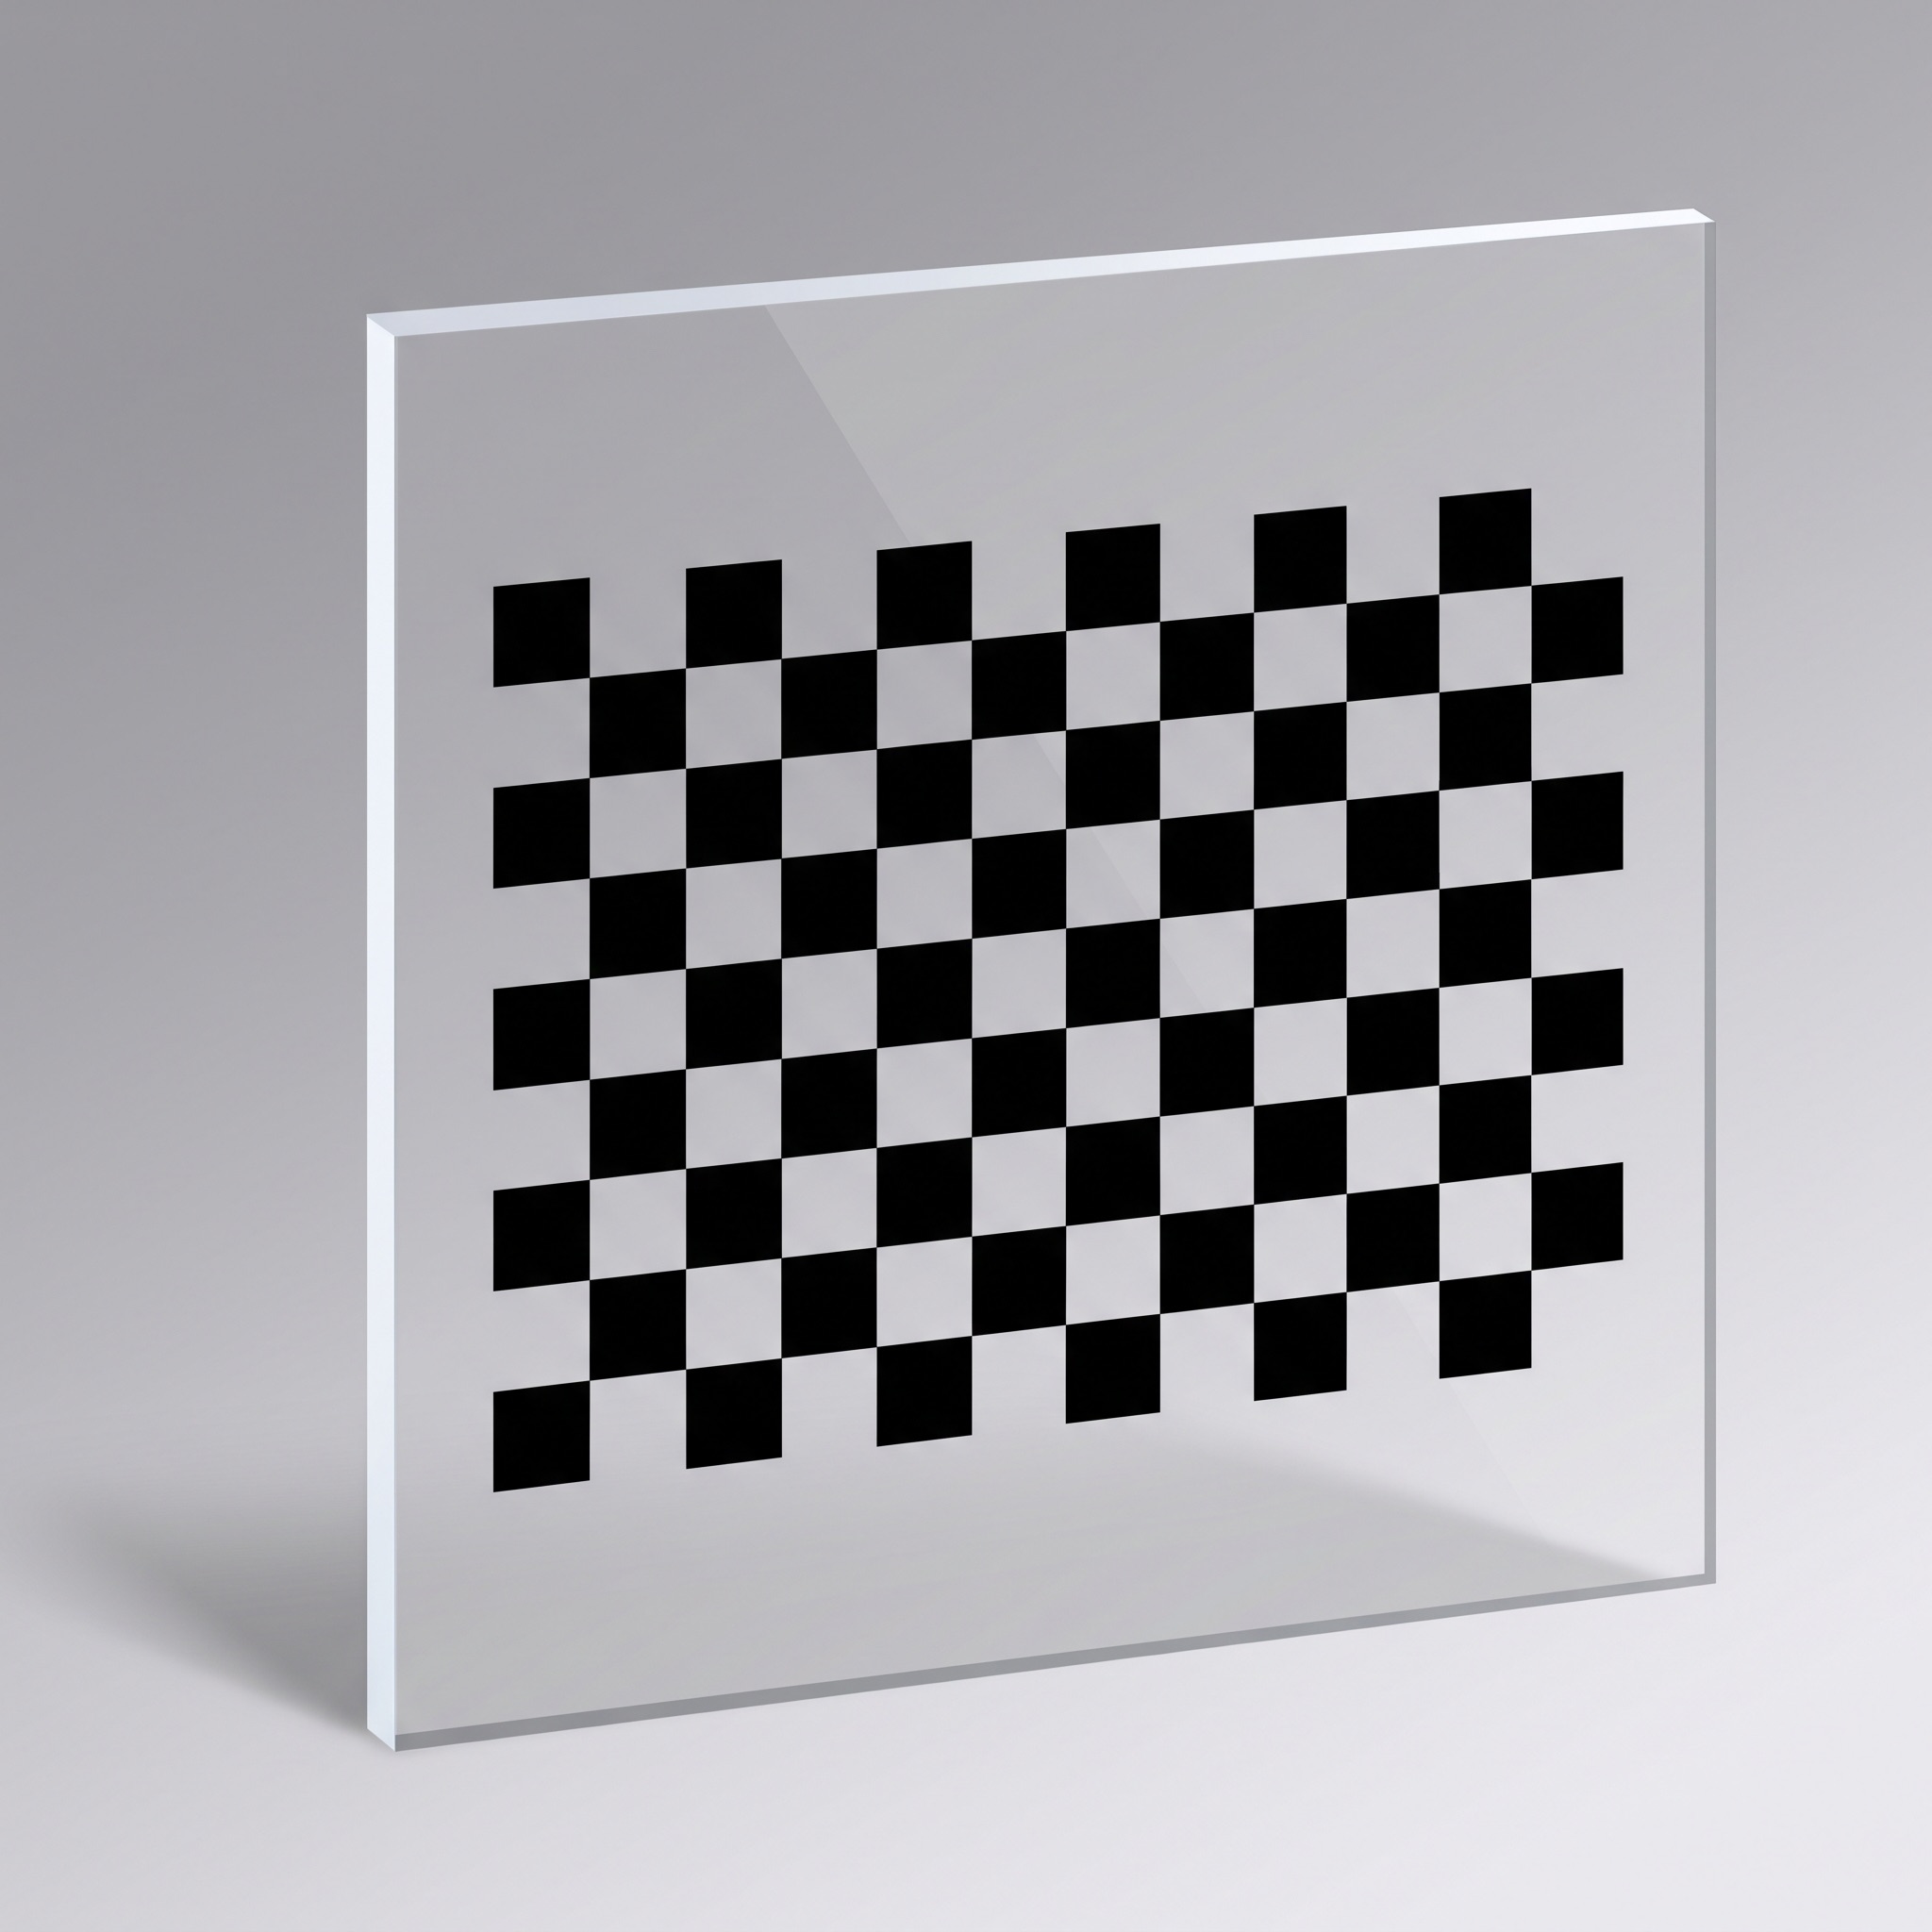
OpenCVチェスボード校正板は、選択したOpenCV校正手順とコーナー形状が一致する実物のチェッカーボードです。基板は基準座標を提供し、ソフトウェアは撮影した複数の画像からカメラパラメータを推定します。
実物の基板をOpenCVコーナー検出器と座標定義に合わせます。原稿承認前にライブラリのバージョン、検出器、想定するpatternSizeをご提示ください。
| patternSize | 標準チェスボード検出:行・列ごとの内部コーナー数 |
|---|---|
| 物理ピッチ | 物体点に用いる実測マス寸法と単位 |
| ワークフロー | 板の境界、極性および探知器の条件を一緒に確認して下さい |
いいえ。 ChArUcoは、特定の統合チェスボードとマーカーのレイアウト、辞書およびマッチングソフトウェアの設定が必要です。
内部コーナー数、マスのサイズ、検出設定をご提示ください。通常のチェスボードには、ChArUcoボードに必要なコード付きマーカーは含まれていません。
OpenCVは明暗のマスの内部交点を検出します。10列×7行のマスで構成されたボードには、9列×6行の内部コーナーがあります。この数を検出器のpatternSizeに指定します。実際のマスのピッチが物体座標のスケールを決めます。
チェッカーボードに専用のパターン記述ファイルは不要ですが、図面、実測ピッチ、ソフトウェアモデルは同じ基板の改訂版に対応している必要があります。
内部コーナー
patternSize (9, 6)内部コーナー
patternSize (11, 8)校正板は実物の座標を、画像は検出されたコーナー点を提供します。両者の幾何形状と点の順序が一致して初めて、意味のある校正ができます。
findChessboardCornersまたはfindChessboardCornersSBには、マス数ではなく内部コーナー数を渡します。パターン全体を鮮明に見える状態にしてください。
従来の検出器では、cornerSubPixが局所画像勾配を用いて検出位置を精密化します。SB検出器はサブピクセル位置を直接返します。校正前に点の順序と検出失敗画像を確認してください。
実測したマスのピッチから平面上の物体座標を作成し、calibrateCameraを使用します。各画像の再投影残差を確認し、想定する作動距離でモデルを検証してください。
隣接する内部コーナー間の実際の距離を設定します。ソフトウェアモデルにも同じ単位とピッチを使用してください。
10×7畳のボードは9×6コーナー。 描画でレコード列と行の注文。
ステレオ校正では、両カメラでグリッド全体が見えるようにします。明確な余白を設け、照明方式に合うパターン極性を選択してください。
照明、版のサイズおよび次元の安定性に従ってガラス、陶磁器またはフィルムを選んで下さい。 パターン側と表示方向を指定します。
calibrateCameraは、各ビューの焦点距離、主点、歪み係数、およびポーズを推定します。放射状用語は、バレルやピンクッションの歪みなどの効果を表します。接線用語は、画像変位の別の成分を説明します。レンズと観察結果がより複雑なモデルをサポートしている場合にのみ、追加の歪み項を選択します。
stereoCalibrateでは、両カメラで同じ校正板全体を複数の姿勢から撮影します。得られる相対回転と並進は、画像の平行化と奥行き推定に使用します。校正板は両カメラの共通視野内に収め、実際のマスのピッチを長さの基準にします。
OpenCVは、チェッカーボードと対称または非対称の円グリッドの両方をサポートしています。チェッカーボードは内部の角を使用し、円のグリッドは検出されたドットの中心を使用します。1つのジオメトリが常により正確であると仮定するのではなく、実際のフォーカス、照明、および視野下での検出安定性を比較します。
ガラス、セラミック、フィルムは異なる製造仕様です。承認図面でパターン、基板、検査要件を指定してください。
フォトリソグラフィでチェッカーボードを形成した溶融石英またはソーダライムガラス。
| 基板 | 溶融石英/ソーダライムガラス |
|---|---|
| 工程 | フォトリソグラフィ |
| 線幅公差 | 合意した形状寸法の検査による |
| 最小機能幅 | 選択したプロセスでレビューされた最小機能 |
| フィーチャ精度と全体精度 | ±1 µm |
| クリア領域透過率 | 550 nm で >95% |
| クロム仕上げ | 黄色、低反射青または明るいクロム |
| 光学密度 | 黄色いクロムOD 3;青いクロムOD 5 |
| ガラス厚さ | 1、1.6、2.3 または 3 mm(±0.2 mm) |
| 大型ガラス厚 | 500 × 500 mm フォーマットでは 4.8 mm |
| 外形寸法 | 図面どおりの寸法と有効フィールド |
| 最大サイズにおける外形公差 | 選定したサイズの外形公差を検討 |
| 溶融石英の熱膨張 | 20–200°C で <5.0 × 10⁻⁷/K |
| 低反射クロム反射率 | 550 nmで<13.4%、650 nmで<1.8%、750 nmで<2.67% |
| 表面の平坦性 | 長さ<50 mmでは<0.55 µm、長さ<100 mmでは<2 µm、長さ>100 mmでは<5 µm |
| クロムコーティング厚さ | 120 ±5 nm (1200 ±50 Å) |
| 表面粗さ | <0.025 µm |
| 任意白い裏付け | コーティング 40 µm;最小フィーチャ幅 10 µm |
| 外形形状 | 正方形 |
| パターン極性 | アートワークの極性に従う不透明の正方形か明確な正方形、 |
反射光撮像用の、つや消しまたは光沢クロムのチェッカーボードパターンを持つ不透明セラミック。
| 基板 | ジルコニアまたはアルミナセラミックス |
|---|---|
| 工程 | フォトリソグラフィ |
| 線幅公差 | 合意した形状寸法の検査による |
| パターンオプション | マットの陶磁器の無光沢のクロム;光沢のある陶磁器の明るいクロム |
| 最小機能幅 | 4 µm マット;2 µm 光沢 |
| フィーチャ精度 | ±2 µm |
| 外形精度 | ±0.05 mm |
| セラミック厚さ | 1 mm(±0.1 mm)、2 mm または 3 mm(±0.1 mm) |
| 外形寸法 | 2×2mmから228×228mmまで |
| 外形寸法公差 | 最低および最高のフォーマットの±0.1 mm |
| 平面度 | 100 mm 未満で <30 µm;200 mm 未満で <60 µm |
| クロムコーティング | マットクロムか明るいクロム |
| クロム厚さ | 120 ±5 nm (1200 ±50 Å) |
| 表面粗さ | 0.2–0.7 µm |
| 熱膨張 | 40–400°C で <6.7 × 10⁻⁶/K |
| マットクローム反射 | 550 nmで<12.88%、650 nmで<10.62%、750 nmで<12.23% |
| ブライトクロム反射率 | 550 nmで<9.56%、650 nmで<1.89%、750 nmで<11.168% |
| 密度 | ≥3.66 g/cm³ |
| ロックウェル硬度 | ≥80 HRA |
| 任意保護 | クロムパターンの上の薄い保護層 |
| エッジと穴のオプション | レーザーカットの輪郭、穴、面取りか斜面 |
| パターン極性 | 不透明セラミック上の明暗のマス。反射光で使用します。 |
| 表面仕上げと形状 | マットまたは光沢のある;正方形、楕円または図面定義されたカットアウト |
大型の透過光構成向けに、チェッカーボードパターンを形成した薄い写真フィルム。
| 工程 | フォトグラフィックフィルムリソグラフィ |
|---|---|
| 用途 | 透過ライトまたはバックライト機能テスト |
| 最小機能幅 | 10 または 30 µm |
| フィーチャ精度 | ±10 µm |
| フィルム厚さ | 0.18 mm (±0.01 mm) |
| 温度による寸法変化 | 10 µm/°C/m |
| 環境応答 | フィルム寸法は湿度にも影響されます。座標測定中は温度と相対湿度を管理してください。 |
| エマルション | 銀ハロゲン化物 約2μm |
| クリア領域透過率 | 400–700 nm にわたって >90% |
| 光学密度 | 固体黒のOD >4;グレースケール密度は指定できます |
| 最大フォーマット | 10μmの最低の幅の0.71の× 0.81 m;30 μmの1.68の× 3.5 m |
| 最大サイズでの公差 | 最大フォーマットの±0.1 mm |
| パターンおよび切断 | 黒、グレースケール、または副鼻腔グレースケール。ストレート、レーザーカットまたは穿孔された輪郭 |
大型の反射光ターゲットには、剛性のあるアルミニウムも選択肢です。マスの形状、表面仕上げ、寸法、公差を図面に定義してください。
カメラとレンズの校正異なる位置とチルトで撮影したビューから焦点パラメータ、ポイント、レンズの歪みを推定します。
ステレオと3Dビジョン両方のカメラで同じ完全なボードをイメージして、修正と深さの測定前に、相対的なポーズを推定します。
産業測定校正カメラモデルを使用して、画像測定を所定の平面または別の既知の深さ制約に関連付けます。
ロボティクスとフォトグラメトリーターゲットの観測結果を、カメラ姿勢推定、ハンドアイ校正、複数視点再構成に使用します。
広角および内視鏡光学校正視野とターゲットサイズが適切な場合、監視カメラ、内視鏡、その他のレンズの歪みを評価できます。
イメージング・リサーチシステムレンズのプロファイリング、マルチカメラのアライメント、UAVのイメージ投射および測定のためのカメラを使用する実験室の器械を支えて下さい。
列数、行数の順に内部コーナーを数えます。10 × 7マスの基板はpatternSize (9, 6)です。
はい。OpenCVのfindCirclesGridは対称・非対称の円パターンに対応します。実際のターゲットに合う検出器を選んでください。どちらも常に高精度とは限りません。
従来のfindChessboardCornersでは通常、その後にcornerSubPixを使用します。findChessboardCornersSBはサブピクセル座標を直接返す別の選択肢です。実際の構成で撮影した画像で両方を試してください。
内部コーナー数と行の順序、校正板全体の写り込み、焦点、反射、コントラストを確認してください。有効パターンの周囲に余白を設けると、背景から検出しやすくなります。
ユニバーサルカウントはありません。 さまざまなチルト、画像位置、作業距離をキャプチャし、各ビューの残留物と独立した測定エラーを評価します。
calibrateCameraは、画素単位の全体RMS再投影誤差を返します。各画像の残差と独立した測定も確認してください。全体誤差が小さいだけでは、寸法精度は保証されません。
マスのピッチ、内部コーナー数、基板寸法、材料、照明方式、パターン面、図面改訂番号をご提示ください。検査公差は別途明記してください。
一部の製品詳細・技術記事は英語のみで提供しています。ENと表示されたリンクは英語ページを開きます。