円形状と座標
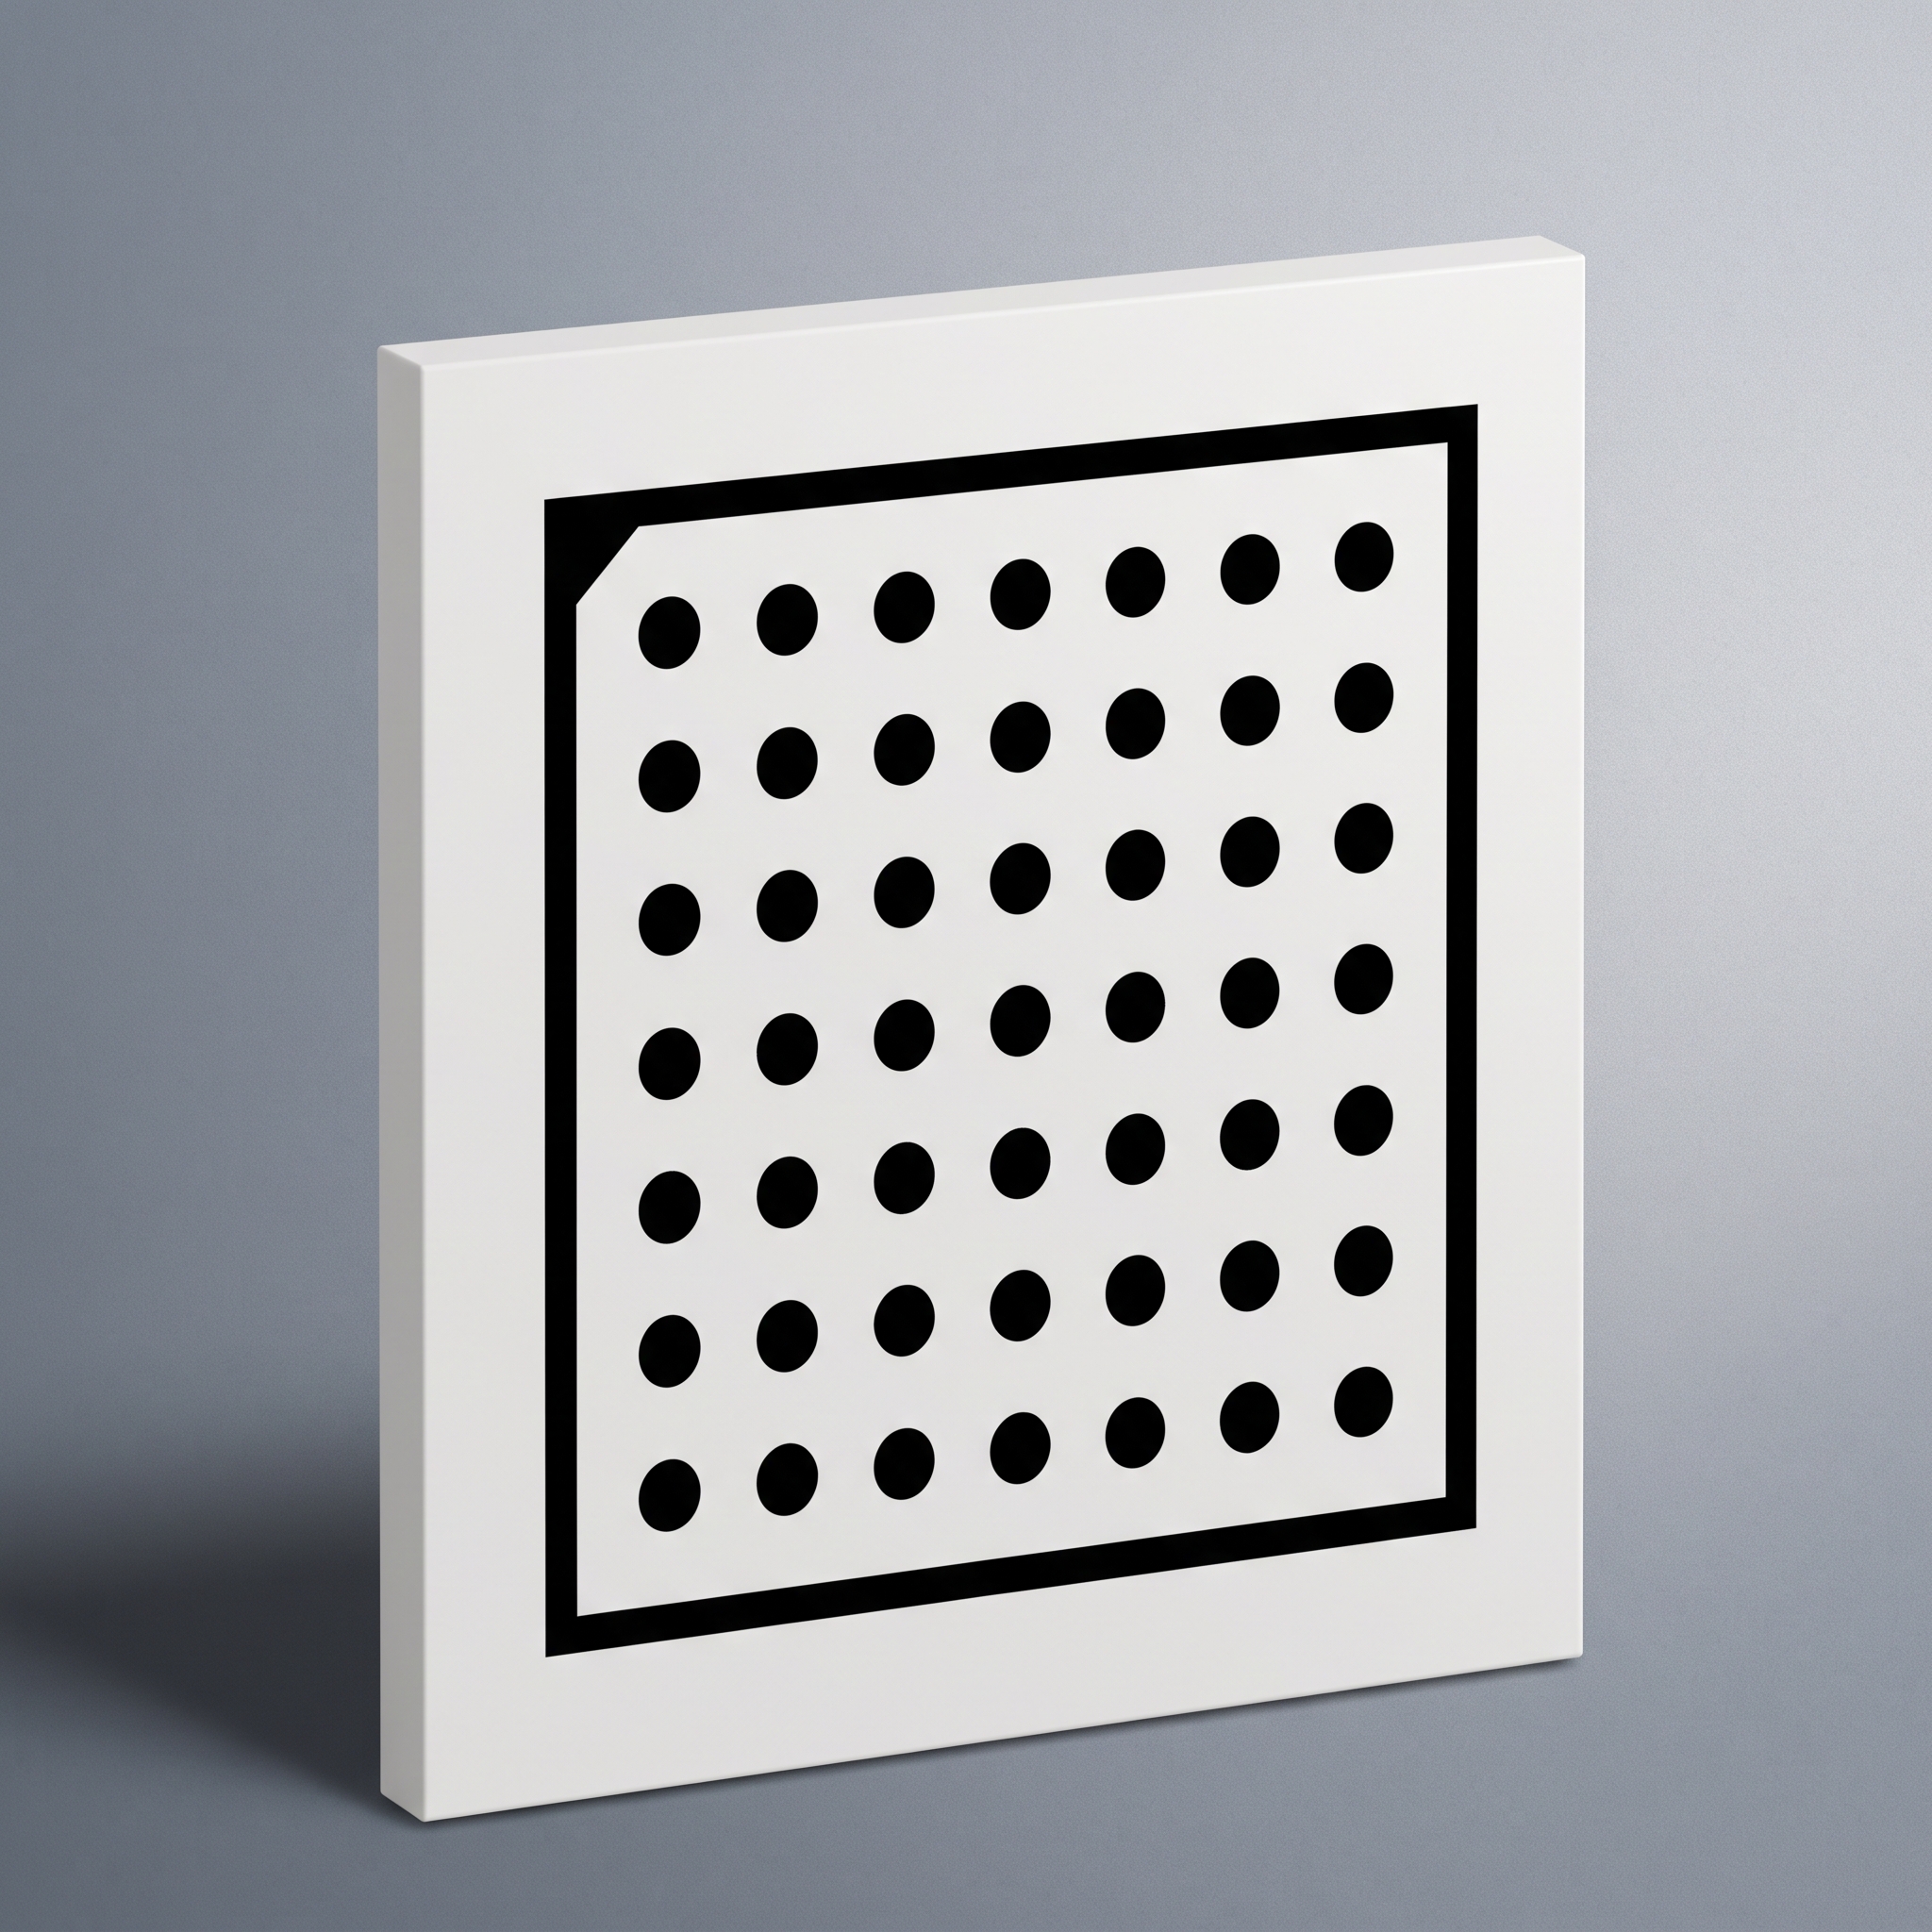
HALCON対応校正板は、指定した円グリッド形状と、選択したHALCON校正手順が必要とする基準情報を組み合わせます。検出用マークと校正物体記述は実物の基板に一致させる必要があります。
互換性は、正確なジオメトリ、ファインダーマーク、HALCONバージョン、校正ワークフローによって異なります。 物理的なパターンと記述子を一緒に確認して下さい。
| ディスクリプタワークフロー | 文書化された手順では、create_caltab は .cpd、gen_caltab は .descr を使用します。 |
|---|---|
| パターンデータ | 直径、ピッチ、配列、方向マーク、座標 |
| 納品範囲 | 注文する前に必要なファイル、ユニット、検証サンプルを同意する |
どの円グリッドも自動的に HALCON 互換ですか?
いいえ。 プレートを選択したHALCON演算子と記述子に合わせ、意図した画像条件を使用して検出を検証します。
ソフトウェアのバージョン、演算子、記述形式を確認してください。他の校正板と外形寸法が同じだけでは、ソフトウェア互換性は確認できません。
カメラ校正用の既知パターン
このターゲットは、定義された物理座標に円形の地物を配置します。HALCONは、複数のビューにわたって画像の位置を検出し、それらをターゲットジオメトリに関連付けて、カメラパラメータとポーズを推定します。プレート形状、画像取得条件、および適合する校正オブジェクトの説明はすべて、結果に影響します。
HALCONはMVTecのソフトウェアです。 MVTec-manufacturedまたはEndorsedプロダクトではなく、相互運用性のために指定される独自に作られたターゲットです。
他のドットアレイターゲットを見る校正の仕組み
パターンを検出
HALCONは校正物体を検出して画像点を記録します。想定するすべての姿勢で、コントラスト、焦点、ドットサイズ、基準マークが検出可能である必要があります。
一致の物理的座標
校正物体の記述データは、検出点の解釈に用いる実際の幾何形状を提供します。異なる基板や原稿改訂版のファイルは、そのまま置換できません。
解決および確認
複数の有効な画像を取得した後、calibrate_camerasで選択したカメラモデルを推定します。残差を確認し、独立した測定に対して結果を検証してください。
一般的なデータモデル手順では、create_calib_data、set_calib_data_cam_param、set_calib_data_calib_object、find_calib_object、calibrate_cameras を使用します。インストールしたHALCONのバージョンに合う演算子とカメラモデルを選択してください。
パターンと説明ファイル
円格子は、その物理的な幾何学およびオリエンテーションがデジタル モデルに一致することができるときソフトウェアにのみ有用です。
| 円グリッド | ドット径、X/Y中心間ピッチ、行数、列数、点座標 |
|---|---|
| オリエンテーション機能 | 校正物体モデルに一致するコーナーまたは基準マーク形状 |
| パターン極性 | 照明によると、不透明のフィールドにライトフィールドまたは明確な点のダークドット |
| 記述データ | .descr ファイルが完成したパターン、寸法、リビジョンにマッチする |
| 基板と外形 | ガラス、陶磁器またはフィルム; デッサン定義輪郭およびパターン 側面 |
規則グリッドには原点と行順の定義が必要です。非対称・六角配列では専用の座標モデルと検出設定を用います。コーナーマーカーで回転方向の曖昧さを解消できますが、形状と位置は選択した校正物体の記述に一致させる必要があります。
明るい背景上の暗色ドットは反射照明に適しています。遮光背景上の透明ドットは、基板自体が透光性を持つ場合に透過照明で使用できます。不透明なセラミック上のクロム開口は、透過開口にはなりません。
円グリッドとチェッカーボード
ジオメトリは、サブピクセルのイメージポイントローカリゼーションをサポートできます。 意図したHALCONワークフローが実際のレンズ、照明、視点で確実に検出するパターンを選択します。
| 検討事項 | 円グリッド | チェッカーボード |
|---|---|---|
| 基準形状 | 円中心 | 内部コーナー |
| 対応する検出アルゴリズム | 期待されるポイント順序の円格子検出 | 想定した内部コーナー数によるコーナー検出 |
| 向き | 対応する基準マークや非対称配列で点の順序を識別できます。 | ボードのオリエンテーションとコーナーオーダーは、ワークフローによって確立する必要があります |
| 画像条件 | ドット境界、サンプリングおよびコントラストは中心の推定に影響を与えます | コーナーの鋭さ、見本抽出および対照は角の推定に影響を与えます |
斜めから見る円は楕円として投影され、画像上の楕円中心は実際の円中心の投影位置と異なる場合があります。位置精度の評価では、カメラ角度と選択した校正モデルを考慮してください。
技術仕様
ガラス、陶磁器およびフィルム構成は次でリストされています。 それらの図は、異なる材料とプロセスのオプションを記述します。 承認された図面を使用して、選択した組み合わせを定義します。
ガラスターゲット
フォトリソグラフィのドットパターンを持つ溶融石英またはソーダライムガラス。
| 基板 | 溶融石英/ソーダライムガラス |
|---|---|
| 工程 | フォトリソグラフィ |
| 線幅公差 | 合意した形状寸法の検査による |
| 最小機能幅 | 選択したプロセスでレビューされた最小機能 |
| フィーチャ精度と全体精度 | ±1 µm |
| クリア領域透過率 | 550 nm で >95% |
| クロム仕上げ | 黄色、低反射青または明るいクロム |
| 光学密度 | 黄色いクロムOD 3;青いクロムOD 5 |
| ガラス厚さ | 1、1.6、2.3 または 3 mm(±0.2 mm) |
| 大型ガラス厚 | 500 × 500 mm フォーマットでは 4.8 mm |
| 外形寸法 | 図面どおりの寸法と有効フィールド |
| 最大サイズにおける外形公差 | 選定したサイズの外形公差を検討 |
| 溶融石英の熱膨張 | 20–200°C で <5.0 × 10⁻⁷/K |
| 低反射クロム反射率 | 550 nmで<13.4%、650 nmで<1.8%、750 nmで<2.67% |
| 表面の平坦性 | 長さ<50 mmでは<0.55 µm、長さ<100 mmでは<2 µm、長さ>100 mmでは<5 µm |
| クロムコーティング厚さ | 120 ±5 nm (1200 ±50 Å) |
| 表面粗さ | <0.025 µm |
| 任意白い裏付け | コーティング 40 µm;最小フィーチャ幅 10 µm |
| 外形形状 | 正方形 |
| パターン極性 | 不透明の点か明確な点 |
セラミックターゲット
反射撮像用の、つや消しまたは光沢クロムパターンを持つ不透明セラミック基板。
セラミックは不透明で、反射光構成で使用します。背面照明用の透明ドット基板にはできません。
| 基板 | ジルコニアまたはアルミナセラミックス |
|---|---|
| 工程 | フォトリソグラフィ |
| 線幅公差 | 合意した形状寸法の検査による |
| パターンオプション | マットの陶磁器の無光沢のクロム;光沢のある陶磁器の明るいクロム |
| 最小機能幅 | 4 µm マット;2 µm 光沢 |
| フィーチャ精度 | ±2 µm |
| 外形精度 | ±0.05 mm |
| セラミック厚さ | 1 mm(±0.1 mm)、2 mm または 3 mm(±0.1 mm) |
| 外形寸法 | 2×2mmから228×228mmまで |
| 外形寸法公差 | 最低および最高のフォーマットの±0.1 mm |
| 平面度 | 100 mm 未満で <30 µm;200 mm 未満で <60 µm |
| クロムコーティング | マットクロムか明るいクロム |
| クロム厚さ | 120 ±5 nm (1200 ±50 Å) |
| 表面粗さ | 0.2–0.7 µm |
| 熱膨張 | 40–400°C で <6.7 × 10⁻⁶/K |
| マットクローム反射 | 550 nmで<12.88%、650 nmで<10.62%、750 nmで<12.23% |
| ブライトクロム反射率 | 550 nmで<9.56%、650 nmで<1.89%、750 nmで<11.168% |
| 密度 | ≥3.66 g/cm³ |
| ロックウェル硬度 | ≥80 HRA |
| 任意保護 | クロムパターンの上の薄い保護層 |
| エッジと穴のオプション | レーザーカットの輪郭、穴、面取りか斜面 |
| パターン極性 | 反射した照明の下でライトまたは暗い特徴 |
| 表面仕上げと形状 | マットまたは光沢のある;正方形、楕円または図面定義されたカットアウト |
撮影フィルムターゲット
取付けおよび周囲条件が制御されるより大きいパターンのための薄く、軽量のフォーマット。
| 工程 | フォトグラフィックフィルムリソグラフィ |
|---|---|
| 用途 | 透過ライトまたはバックライト機能テスト |
| 最小機能幅 | 10 または 30 µm |
| フィーチャ精度 | ±10 µm |
| フィルム厚さ | 0.18 mm (±0.01 mm) |
| 温度による寸法変化 | 10 µm/°C/m |
| 環境応答 | フィルム寸法は湿度にも影響されます。座標測定中は温度と相対湿度を管理してください。 |
| エマルション | 銀ハロゲン化物 約2μm |
| クリア領域透過率 | 400–700 nm にわたって >90% |
| 光学密度 | 固体黒のOD >4;グレースケール密度は指定できます |
| 最大フォーマット | 10μmの最低の幅の0.71の× 0.81 m;30 μmの1.68の× 3.5 m |
| 最大サイズでの公差 | 最大フォーマットの±0.1 mm |
| パターンおよび切断 | 黒、グレースケール、または副鼻腔グレースケール。ストレート、レーザーカットまたは穿孔された輪郭 |
反射照明や大型設備向けには、図面に基づいてアルミニウム板や炭素繊維板の構成も検討できます。幾何仕様と受入基準は、選定する構造に対して指定する必要があります。
使用場所
機械ビジョン計測寸法検査や画像から実空間への測定前に、既知のターゲット座標を用いてカメラの幾何パラメータを推定します。
ロボットガイダンスとハンドアイ校正記録されたロボットポーズでターゲットの観察を組み合わせて、カメラ対ロボットの関係を確立します。 ターゲットだけでは判断しません。
マルチカメラとステレオシステム各カメラからの観察を使用して、相対的なポーズとサポート座標の登録や画像のステッチを推定します。
レンズ歪み補正作業場全体に検出可能なポイントを分散させ、幅広い角度またはテレセントリックイメージングに適した歪みモデルを確認します。
プレートとファイルを一体で定義
ピッチ、サイズ、基板を選ぶ前に、カメラ構成とパターン図面を共有してください。点の位置や基準マークの形状を変更した場合は、対応する記述データも更新する必要があります。
形状ドット径、ピッチ、点数、余白、基準マーク寸法。
光学反射または透過、パターン極性、使用波長、観察面。
検査・納品パターン修正、マッチング記述データ、合意された検査記録。
よくある質問
このターゲットが HALCON 互換である理由は?
実物のドットグリッド、向きのマーク、対応する校正物体記述をHALCONモデルとカメラ構成に一致させる必要があります。製品写真だけでは互換性を確認できません。
.descrファイルがプレートにマッチしなければならないのはなぜですか?
検出した画像点と組み合わせる、校正物体の実際の幾何形状を定義します。ピッチ、マーカー配列、改訂版が異なると、一見妥当でも誤った結果になる場合があります。
どの HALCON 操作がターゲットを検出しますか?
find_calib_objectは校正物体を検出し、観測結果を校正データモデルに保存します。その後、calibrate_camerasが適切な観測結果からカメラパラメータを求めます。
チェックボードのコーナーよりもドットは常に正確ですか?
いいえ。 どちらでも、適切な条件下でサブピクセルの画像位置を提供できます。 1つのパターンを仮定するのではなく、実際のターゲット幾何学、カメラのサンプリング、照明および探知器を比較することは常によりよいです。
どの基板は照明に適しますか。
ガラスやフィルムには、背面照明用の透過パターンを形成できます。不透明なセラミックは反射光で使用します。材料はサイズ、取付方法、座標の安定性も考慮して選定します。
パターンはカスタムできますか?
はい。ドット形状、基準マーク、極性、材料、外形は承認図面に従います。最終原稿に対応する記述データを作成または検証する必要があります。
校正に使用する構成をお知らせください
図面、カメラフィールド、HALCONバージョン、優先基板および説明ファイル要件を送信しますので、物理的なターゲットとソフトウェアモデルを一緒に確認することができます。
見積もりを依頼この製品の技術ガイド
製造能力
一部の製品詳細・技術記事は英語のみで提供しています。ENと表示されたリンクは英語ページを開きます。